
Posicionamiento interior de precisión: cómo la orientación bayesiana reduce el error en 18 mm
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
El posicionamiento interior sigue siendo un desafío clave en la era de los entornos inteligentes. Esto es especialmente cierto donde las señales por satélite son inexistentes o inestables. La Posicionamiento por Luz Visible (VLP) ha surgido como una solución prometedora. Este sistema utiliza LEDs montados en el techo como transmisores ópticos. Estima la ubicación del receptor mediante la intensidad de la señal recibida (RSS). Los sistemas VLP tradicionales suelen asumir que el fotodiodo (PD) está fijo y apuntando hacia arriba. Sin embargo, avances recientes demuestran que orientar activamente el receptor mejora significativamente la precisión de localización.
Un estudio innovador presenta un marco de Orientación Bayesiana del Receptor. Este enfoque trata la orientación del PD no como un parámetro estático, sino como una acción de detección dinámica. La metodología emplea un proceso en dos etapas. Primero, un vector RSS inicial apuntando hacia arriba proporciona una estimación de posición aproximada. Segundo, un criterio de decisión bayesiano selecciona la mejor orientación del PD para una medición posterior. Esta estrategia va más allá de la simple maximización de potencia. Maximizar la potencia puede reducir accidentalmente la distinción geométrica o sacar los LEDs del campo de visión. En su lugar, utiliza puntuaciones de información local para maximizar la reducción esperada del error cuadrático medio posterior.
La investigación desarrolla dos políticas prácticas denominadas 'Punto' y 'Plantilla'. Punto evalúa la puntuación de información local en la estimación aproximada. Ofrece alta precisión cuando la ubicación inicial es fiable. Plantilla, por otro lado, analiza una vecindad de nueve puntos alrededor de la estimación. Prioriza la visibilidad y la robustez frente a errores de posición. Ambas políticas alimentan un estimador conjunto de mínimos cuadrados ponderados. Este combina datos de ambas mediciones y tiene en cuenta la varianza del ruido de disparo.
Los resultados experimentales en diversas distribuciones de habitaciones revelan mejoras sustanciales sobre los métodos base. En una habitación con cuatro LEDs, las políticas propuestas redujeron el Error Cuadrático Medio Raíz (RMSE) en aproximadamente 1,46 mm comparado con la recepción fija hacia arriba. En habitaciones más grandes de ocho metros, la mejora fue aún mayor. Las reducciones del RMSE superaron los 18 mm. Estas ganancias se lograron manteniendo la eficiencia computacional. Por lo tanto, el enfoque es viable para aplicaciones en tiempo real.
No obstante, el estudio también destaca la sensibilidad a los errores del actuador. Las simulaciones indican que las discrepancias entre la orden y la orientación real pueden degradar el rendimiento. Las ventajas de la orientación disminuyen cuando los errores de rotación superan los dos grados. Esto subraya la importancia del control mecánico preciso en la implementación del hardware. A pesar de esto, el marco establece un nuevo estándar para la VLP adaptativa. Demuestra que la selección inteligente de la orientación puede desbloquear una mayor precisión en los sistemas de navegación interior. Todo ello sin requerir fusión de sensores compleja ni costes adicionales de hardware.
Related in Gadgets
Gadgets
Cómo TRACE-FND utiliza la adjudicación en grafos para detectar noticias falsas con un 98,9% de precisión
La desinformación se ha convertido en una mezcla sofisticada de texto plausible e imágenes manipuladas. Las herramientas tradicionales de detección suelen fallar ante esta complejidad multimodal. Un nuevo marco llamado TRACE-FND ofrece un enfoque estructurado para desenredar esto
Read More...
Gadgets
Aprendizaje profundo estable: Cómo la inicialización RReLU soluciona el problema de los gradientes que desaparecen
Basilea, Suiza, Fuente: El aprendizaje profundo ha transformado la inteligencia artificial. Sin embargo, entrenar redes neuronales profundas sigue siendo un reto complejo. Los problemas de gradientes que desaparecen y la inestabilidad en la optimización siguen presentes. Un estud
Read More...
Gadgets
Cómo las señales Wi-Fi revelan cada uno de tus movimientos: El avance del Graph AI en la detección pasiva
Tu cuerpo deja una estela invisible al moverse por el aire. Esta estela altera las ondas de radio que llenan tu hogar y crea una firma única. Los routers Wi-Fi estándar pueden detectar esta señal. La tecnología conocida como Información de Estado del Canal o CSI transforma los eq
Read More...
Gadgets
Cómo diagnosticar el envejecimiento de IGBT con solo 0.7 MB de memoria
La fiabilidad de los inversores trifásicos de fuente de voltaje es fundamental para los sistemas energéticos modernos. Estos componentes alimentan turbinas eólicas, granjas solares y vehículos aeroespaciales. Su estado depende por completo de seis transistores bipolares de puerta
Read More...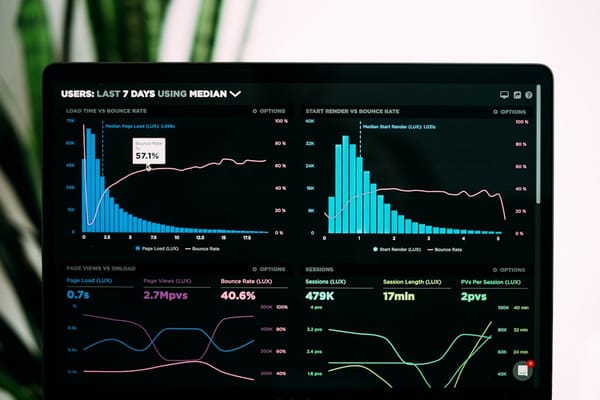
Gadgets
Revolución de la salud digital: Cómo la IA y los dispositivos portátiles están transformando la atención al paciente y la privacidad de los datos
El panorama sanitario está experimentando una transformación profunda. La convergencia entre tecnología y medicina impulsa este cambio. Las plataformas de salud digital ya no son herramientas complementarias. Son componentes centrales de la infraestructura médica moderna. Este mo
Read More...
Gadgets
MA-GAN: Cómo el aprendizaje autosupervisado transforma la guerra electrónica sin conocimiento previo de las señales
El espectro electromagnético se ha convertido en un dominio saturado y disputado. Las contramedidas electrónicas han superado con creces la simple generación de ruido. Ahora requieren una inteligencia sofisticada para interrumpir las señales de manera efectiva. Un nuevo marco lla
Read More...
Gadgets
HEMTs AlPN/GaN: El nuevo estándar para ultra bajo ruido en circuitos 5G y 6G
Kuala Lumpur, Malasia, Fuente: La rápida evolución de las redes 5G y el inicio del desarrollo del 6G han intensificado la necesidad de materiales semiconductores capaces de manejar mayores velocidades con mayor fiabilidad. Los transistores de alta movilidad electrónica (HEMT) de
Read More...
Gadgets
El control por IA supera a los métodos PI: ganancia del 17,6 % en eficiencia para sistemas PMSM no lineales
Basilea, Suiza. Fuente: Los motores síncronos de imanes permanentes impulsan el mundo moderno. Desde la robótica industrial hasta los vehículos eléctricos, estos dispositivos son fundamentales. Sin embargo, representan un rompecabezas complejo para los ingenieros. Los motores rea
Read More...
Gadgets
Cómo el conformación de haz adaptativa está remodelando las redes inalámbricas de baja altitud para la 6G
El panorama de las telecomunicaciones cambia con rapidez mientras la industria avanza hacia los estándares de sexta generación. La Sensing y Comunicación Integrada (ISAC) se ha convertido en una tecnología clave para esta transición. Al compartir hardware y recursos espectrales e
Read More...
Gadgets
Salud de la entropía en tiempo real: cómo el monitoreo en chip protege las claves criptográficas
La seguridad criptográfica depende en gran medida de la impredecibilidad de las fuentes de números aleatorios. Estos componentes generan los bits esenciales para la generación de claves y el cifrado de datos. Las imperfecciones del hardware físico, como las fluctuaciones de volta
Read More...