
Mengapa Robot Gagal Menuang: Solusi AI Dua Tahap untuk Menggenggam Sesuai Tugas
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
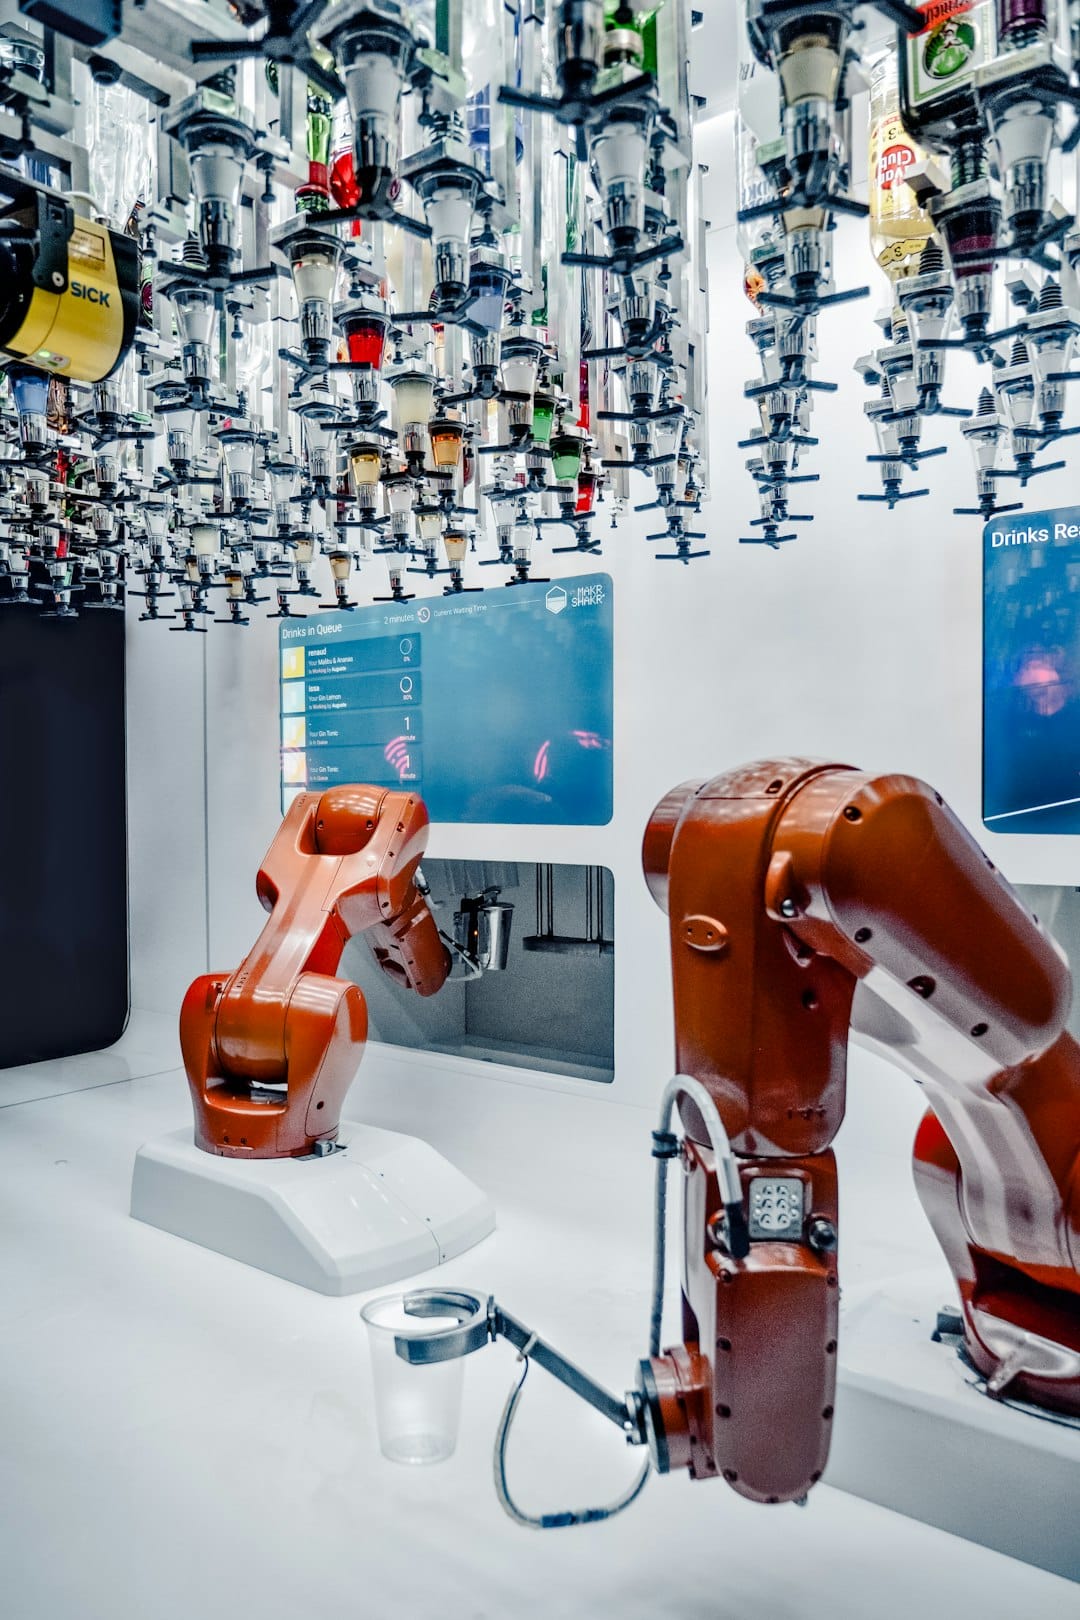
Manipulasi robotik selama ini menghadapi masalah disconnect yang spesifik. Sistem tradisional bisa dengan mudah menemukan banyak cara untuk memegang objek hanya berdasarkan geometri. Namun, mereka sering gagal memilih posisi yang memungkinkan tindakan lanjutan berhasil. Bayangkan sebuah robot memegang teko dengan sempurna tapi tidak bisa menuang karena salah orientasi pada gagangnya. Kerangka kerja dua tahap baru mengatasi hal ini dengan memisahkan generasi cengkeraman dari penalaran semantik. Pendekatan ini secara signifikan meningkatkan akurasi pemilihan berbasis kondisi tugas.
Arsitektur ini bekerja dalam dua fase terpisah untuk menyelesaikan masalah tersebut. Pada Tahap 1, Model Bahasa dan Visual mengidentifikasi wilayah relevan terhadap tugas dalam pengamatan RGB-D. Hal ini mengarahkan segmentasi dan generasi kandidat cengkeraman 6-DoF yang masuk akal melalui GraspNet. Hasilnya adalah serangkaian proposal yang valid secara geometris dan terkait dengan area fungsional tertentu. Tahap 2 kemudian menggunakan kritikus VLM terstruktur untuk memberi peringkat kandidat yang berlandaskan konteks ini. Model mengevaluasi kompatibilitas dengan tugas yang dimaksud alih-alih hanya mengandalkan skor geometri. Pendekatan terbatas ini mencegah model menghasilkan pose tanpa batas. Sebaliknya, ia memilih dari kumpulan ID kandidat yang telah diverifikasi.
Evaluasi ekstensif melalui 60 uji coba fisik sistem penuh menunjukkan tingkat keberhasilan tugas keseluruhan sebesar 63,3%. Pengujian mencakup tugas seperti pengambilan dan penempatan acak, pemukulan palu, dan penuangan. Eksperimen replay terkontrol mengungkapkan variasi kinerja yang signifikan tergantung pada pilihan VLM. Gemini 3 Flash Preview menjadi performa terbaik untuk lokalisasi Tahap 1. Ia mencapai akurasi 95,0% dengan latensi terendah. Untuk peringkat Tahap 2, GPT-5.6 Sol menunjukkan keandalan yang unggul. Ia mengamankan tingkat validitas tugas Top-1 sebesar 92,9% dan menunjukkan konsistensi terkuat dalam inferensi berulang.
Studi ini menyoroti bahwa penyelesaian tugas fisik dan perilaku spesifik model menangkap aspek berbeda dari ketahanan sistem. Analisis sensitivitas menunjukkan bahwa perubahan pada bukti kandidat hulu dapat mengubah pilihan cengkeraman akhir. Ini menekankan perlunya mengevaluasi kedua tahap secara bersama-sama. Dengan memisahkan isolasi semantik dari audit kandidat, kerangka kerja ini memberikan dasar yang lebih jelas untuk menilai sistem robotik berbasis VLM. Metode ini melampaui metrik kesuksesan sederhana untuk memahami di mana dan mengapa keputusan berhasil atau gagal. Metodologi ini menawarkan jalur yang skalabel untuk mengintegrasikan penalaran tingkat tinggi ke dalam kendali robotik tingkat rendah. Ini memastikan robot tidak hanya menggenggam objek, tetapi melakukannya dengan cara yang memenuhi instruksi manusia yang kompleks.
Related in Gadgets

Gadgets
Mengapa Browser Menolak: Logika Tersembunyi di Balik Kesalahan Akses Ditolak
Dunia digital bergerak sangat cepat. Namun ada satu pengalaman yang tetap membuat frustrasi bagi pengguna di mana saja. Itu adalah momen tiba-tiba saat sebuah situs web menolak untuk dimuat. Anda melihat pesan tegas 'Akses Ditolak' atau kode HTTP 403 Forbidden. Ini bukan sekadar
Read More...
Gadgets
Mengapa Peramban Menolak Akses: Logika Tersembunyi di Balik Pesan Access Denied
Pernahkah Anda menatap layar kosong yang enggan membiarkan Anda masuk? Pesan 'Access Denied' yang menyebalkan itu bukan sekadar hambatan digital. Pesan ini sebenarnya pertanda bahwa sistem keamanan internet sedang bekerja sesuai fungsinya. Ketika Anda melihat kode HTTP 403 Forbid
Read More...
Gadgets
COMBI-CBRN: Bagaimana Sensor Modular Mengubah Standar Keselamatan Pemadam Kebakaran dalam Darurat CBRN
Tim tanggap darurat menghadapi teka-teki rumit saat menangani insiden Kimia, Biologis, Radiologi, dan Nuklir. Keselamatan petugas pertama sering bergantung pada akurasi pengintaian awal. Metode tradisional kerap mengandalkan alat pendeteksi terpisah yang menghasilkan aliran data
Read More...
Gadgets
Penyelarasan Sadar Struktur Meningkatkan Akurasi AI dalam Pembelajaran Label Parsial
Dunia kecerdasan buatan menghadapi hambatan yang terus-menerus. Data berlabel sempurna sulit ditemukan dan mahal untuk diperoleh. Para peneliti beralih ke pembelajaran label parsial sebagai solusi. Metode ini memungkinkan model belajar dari pengawasan yang ambigu. Setiap contoh d
Read More...
Gadgets
Tingkatkan Akurasi AI Deteksi Gulma Tanpa Hardware Baru: Metode MASC
Teknologi pertanian sedang mengalami perubahan besar. Model kecerdasan buatan kini semakin tahan terhadap perubahan lingkungan. Sebuah studi baru memperkenalkan Metadata-Guided Appearance-Shift Consistency (MASC). Ini adalah kerangka pelatihan yang meningkatkan deteksi gulma pada
Read More...
Gadgets
AI Deteksi Cacat Menara Transmisi: Peningkatan Presisi 59% untuk Keselamatan Jaringan Listrik
Jaringan energi modern mengandalkan keandalan infrastruktur transmisi listrik. Inspeksi manual pada struktur baja yang menjulang masih memakan banyak tenaga dan rentan terhadap kesalahan manusia. Terobosan terbaru dalam teknologi computer vision menawarkan solusi transformatif un
Read More...
Gadgets
Bagaimana Verifikasi HIL Sadar Kerusakan Memastikan Kepatuhan Waktu AUTOSAR pada ECU Modern
Elektronika otomotif semakin kompleks. Keselamatan unit kontrol elektronik atau ECU menjadi prioritas utama. Standar ISO 26262 mengatur hal ini. Validasi fungsi biasanya sudah rutin dilakukan. Namun, kepatuhan waktu masih menjadi tantangan rumit. Hal ini terutama terkait standar
Read More...
Gadgets
Alasan Anda Diblokir: Mekanisme Tersembunyi di Balik Pengendalian Akses Web
Pernahkah Anda menatap layar dan melihat tiga kata yang menakutkan itu? Akses Ditolak. Ini bukan sekadar kesalahan teknis. Ini adalah hasil dari protokol keamanan canggih yang bekerja keras melindungi sumber daya server dan data sensitif. Fenomena ini merupakan aspek mendasar dar
Read More...
Gadgets
Batas Penguat Kelas-D: Mengapa Frekuensi Beralih Menentukan Fidelitas Audio Anda
Penguat kelas-D telah lama dipuji karena efisiensi energinya yang luar biasa. Namun, mencapai kualitas audio yang jernih memerlukan penanganan serangkaian batasan teknis yang rumit. Sebuah studi terbaru di jurnal Electronics (MDPI) menawarkan kerangka kerja baru untuk memilih fre
Read More...
Gadgets
Mengapa Sensor Greenhouse Anda Gagal: Jebakan Waktu MQTT dan Cara Memperbaikinya
Greenhouse pintar menjanjikan pertanian presisi melalui aliran data yang berkelanjutan. Namun, banyak petani menghadapi kenyataan yang memfrustasi. Jaringan sensor nirkabel sering kali gagal karena kompleksitasnya sendiri. Studi terbaru di jurnal Electronics (MDPI) mengungkap mas
Read More...