
Como a NMPC de Iteração em Tempo Real Resolve o Controle de Turbinas Eólicas Offshore em Menos de 5 Milissegundos
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
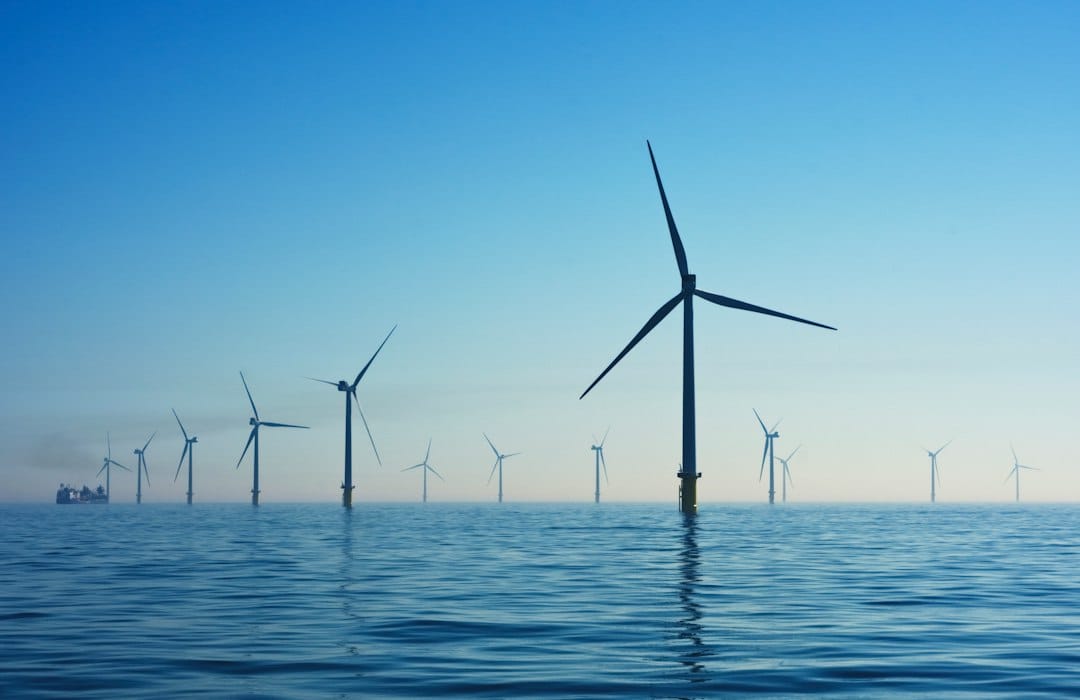
Turbinas eólicas offshore equipadas com conversores de potência total enfrentam um desafio complexo de controle. Esse cenário exige a coordenação simultânea do rastreamento de potência, da segurança elétrica e da mitigação de cargas mecânicas. O Controle Preditivo Baseado em Modelo Não Linear oferece uma estrutura sistemática para resolver esse problema multifuncional. No entanto, as implementações padrão muitas vezes não atendem às rigorosas demandas computacionais das turbinas comerciais. Métodos tradicionais resolvem o programa não linear até a convergência completa a cada etapa de controle. Isso resulta em tempos de cálculo incompatíveis com os períodos de controle de 10 a 100 milissegundos necessários para uma operação estável.
Formulações existentes frequentemente omitam restrições elétricas duras críticas. Elas também dependem de sistemas lidar caros para a alimentação antecipada da velocidade do vento. Isso limita sua implantação prática. Para superar essas limitações, foi proposto um novo framework de NMPC de Iteração em Tempo Real. Essa abordagem executa uma iteração truncada em tempo real a cada etapa de controle. Ela realiza um único passo aproximado de Programação Quadrática Sequencial. Esse passo é realizado por no máximo cinco iterações de Newton de ponto interior no Programa Não Linear paramétrico.
O sistema utiliza inicialização com warm-start e uma estratégia de deslocamento de solução para aumentar a eficiência. Limites de amplitude do comando de torque e uma banda morta de tensão do barramento CC são incorporados como limites rígidos na trajetória prevista dentro do Problema de Controle Ótimo. Além disso, o limite de taxa de torque é aplicado por meio de um mecanismo duplo. Esse mecanismo envolve uma penalidade quadrática na função de custo e uma saturação dura de mais ou menos 15 kN·m/s na saída do solver.
O controlador emprega um preditor autorregressivo de segunda ordem para fornecer a alimentação antecipada da velocidade do vento ao longo de um horizonte de dois segundos. O peso do rastreamento de potência é ajustado adaptativamente com base na confiança da previsão. Experimentos de ablação destacam a importância do mecanismo de deslocamento de solução com warm-start. Removê-lo degrada o Erro Quadrático Médio do rastreamento de potência em até 370% durante transientes de queda de carga na rede.
Simulações comparativas em quatro cenários operacionais mostram que o controlador proposto alcança um tempo médio de cálculo por etapa entre 3,796 e 4,313 ms. Isso é aproximadamente uma ordem de magnitude mais rápido que a NMPC padrão. Em cenários de queda de carga na rede, o erro RMS de rastreamento de potência é reduzido em 78,1% e 78,5% em relação a um controlador PI e à NMPC padrão, respectivamente.
Esses resultados confirmam a viabilidade computacional e o potencial de engenharia da RTI-NMPC com restrições elétricas e sem lidar. Essa tecnologia permite o gerenciamento coordenado de rastreamento de potência e restrições elétricas em turbinas eólicas offshore com conversores de potência total. A capacidade de executar lógica de controle tão sofisticada dentro de prazos tão curtos abre novas possibilidades para a integração confiável de energia renovável. Tudo isso sem a necessidade de hardware de sensoriamento externo caro.
Related in Gadgets

Gadgets
Como a Similaridade de ROI Resolve o Ruído em Nuvens de Pontos: Um Novo Padrão para Detecção de Mudanças
A detecção de mudanças em nuvens de pontos a laser sempre enfrentou obstáculos persistentes devido às incertezas espaciais e estruturais. Erros residuais no registro, densidade irregular de pontos, mudanças de ponto de vista e oclusão de objetos frequentemente geram falsos alarme
Read More...
Gadgets
Como o SMHA resolve o quebra-cabeça da qualidade de imagens geradas por IA: um novo framework para precisão
A explosão na geração de imagens a partir de texto transformou a criação digital. Essa mudança traz uma questão urgente: como medir realmente a qualidade desses visuais sintéticos? Fotos tradicionais enfrentam problemas físicos como desfoque ou ruído. Imagens geradas por IA, no e
Read More...
Gadgets
Como a IA impede ciberataques em mercados de energia P2P: detecção em tempo real explicada
A rede elétrica inteligente está passando por uma transformação profunda. Estamos deixando as usinas centralizadas para trás e avançando em direção a redes descentralizadas onde a energia flui em duas direções. Essa mudança depende da integração entre tecnologia da informação e i
Read More...
Gadgets
Como resfriar motores de VE: ganho de eficiência de 31% no design de PMSM
A expansão dos veículos elétricos está acelerando rapidamente. Esse movimento traz um grande desafio de engenharia para o centro das atenções. O gerenciamento térmico em motores síncronos com ímãs permanentes tornou-se crítico. As transmissões modernas geram calor intenso. Esse c
Read More...
Gadgets
Como o RIS impulsionado por IA em Plataformas de Alta Altitude Melhora a Eficiência Energética para IoT
Em áreas rurais remotas e zonas de desastre, os dispositivos da Internet das Coisas (IoT) enfrentam uma realidade frustrante: conexões fracas ou bloqueadas com as estações base terrestres. Essa lacuna de conectividade cria obstáculos significativos para aplicações críticas, como
Read More...
Gadgets
Como o Corredor δ Náutico Garante a Navegação Autônoma Segura de Embarcações
A indústria marítima está em um momento decisivo. Os navios de superfície autônomos estão saindo da fase experimental para o uso comercial regulado. O grande desafio atual é garantir a segurança na navegação sem violar as regras internacionais de prevenção de colisões no mar. Pes
Read More...
Gadgets
Como a Regularização L1* Transforma a Detecção de Anomalias Multimodais: Um Novo Padrão para Precisão Semântica
Em um mundo onde os dados fluem de inúmeras fontes, a detecção tradicional de anomalias muitas vezes não consegue acompanhar o ritmo. A maioria dos algoritmos existentes depende de entradas de um único modal, como texto ou imagens isolados. Essa abordagem ignora as correlações co
Read More...
Gadgets
Como o Controle Guiado por Falhas Triplica a Força de Solda com Fio de Ouro em Submontes de Silício
Os circuitos fotônicos integrados programáveis estão crescendo para suportar mais portas e reconfiguração em nível de sistema. Isso tornou o fan-out elétrico de alta densidade um gargalo crítico na embalagem eletrônica. Na fotônica de silício, especialmente para dispositivos como
Read More...
Gadgets
DyMC-YOLO: Como a Fusão de Duplo Fluxo Atinge 46 FPS em Detecção em Tempo Real
A detecção de objetos é um pilar fundamental da percepção visual inteligente. Ela impulsiona avanços críticos na condução autônoma, vigilância de segurança e agricultura de precisão. No entanto, detectores tradicionais do espectro visível frequentemente falham sob condições adver
Read More...
Gadgets
Como a SANet reduz em 90% os custos de treinamento de IA multimodal e aumenta a precisão
O cenário dos Modelos de Linguagem Grande Multimodais está mudando rapidamente. Sistemas como LLaVA, InternVL e Qwen-VL transformaram a forma como as máquinas interpretam dados visuais. Ainda assim, um obstáculo persistente permanece. Criar conjuntos de dados de instrução de alta
Read More...