
Как итерации в реальном времени NMPC решают задачу управления морскими ветрогенераторами за 5 миллисекунд
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
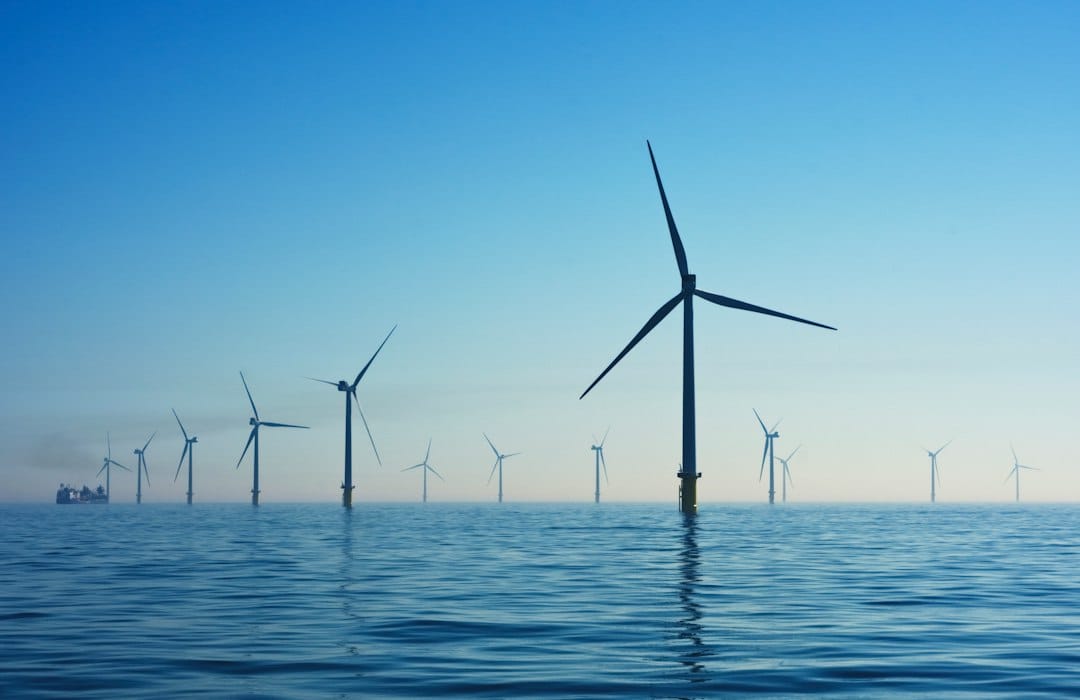
Морские ветровые турбины с преобразователями полной мощности сталкиваются со сложной задачей управления. Требуется одновременное согласование отслеживания мощности, обеспечения электрической безопасности и снижения механических нагрузок. Нелинейное прогнозирующее управление (NMPC) предлагает системный подход к решению этой многоцелевой проблемы. Однако стандартные реализации часто не справляются со строгими вычислительными требованиями коммерческих турбин. Традиционные методы доводят нелинейную задачу программирования до полной сходимости на каждом шаге управления. Это приводит к временам вычислений, несовместимым с периодами управления от 10 до 100 миллисекунд, необходимыми для стабильной работы.
Существующие формулировки часто игнорируют критические жесткие электрические ограничения. Они также полагаются на дорогие лидарные системы для предварительного ввода скорости ветра, что ограничивает их практическое применение. Чтобы преодолеть эти ограничения, был предложен новый подход NMPC с итерациями в реальном времени. Этот метод выполняет усеченную итерацию в реальном времени на каждом шаге управления. Он реализует один неточный шаг последовательного квадратичного программирования. Этот шаг состоит максимум из пяти внутренних ньютоновских итераций параметрической нелинейной задачи.
Система использует инициализацию с горячей стартовой точкой и стратегию смещения решения для повышения эффективности. Амплитудные ограничения команды крутящего момента и мертвая зона напряжения постоянного звена включены как жесткие границы в прогнозной траектории внутри задачи оптимального управления. Кроме того, ограничение скорости изменения крутящего момента обеспечивается двойным механизмом. В функцию стоимости добавлен квадратичный штраф. На выходе решателя применяется жесткое насыщение плюс или минус 15 кН·м/с.
Контроллер использует авторегрессионный предиктор второго порядка для подачи сигнала опережения по скорости ветра на двухсекундный горизонт. Вес отслеживания мощности адаптируется на основе уверенности в прогнозе. Эксперименты показывают важность механизма смещения решения при горячей стартовой точке. Его удаление увеличивает среднеквадратичную ошибку отслеживания мощности на 370% при переходных процессах падения нагрузки сети.
Сравнительные симуляции в четырех режимах работы демонстрируют преимущества предложенного контроллера. Среднее время вычислений на шаг составляет от 3,796 до 4,313 миллисекунды. Это примерно на порядок быстрее стандартного NMPC. При падении нагрузки сети среднеквадратичная ошибка отслеживания мощности снижается на 78,1% по сравнению с ПИ-регулятором и на 78,5% по сравнению со стандартным NMPC.
Эти результаты подтверждают вычислительную осуществимость и инженерный потенциал электрически ограниченного RTI-NMPC без лидара. Такой подход обеспечивает согласованное отслеживание мощности и управление электрическими ограничениями в морских турбинах с преобразователями полной мощности. Возможность выполнения столь сложной логики управления в такие короткие сроки открывает новые возможности для надежной интеграции возобновляемой энергии. Для этого не требуется дорогостоящее внешнее сенсорное оборудование.
Related in Gadgets

Gadgets
Как сходство ROI устраняет шум облака точек: новый стандарт для обнаружения изменений
Обнаружение изменений по лазерным облакам точек долгое время сталкивалось с серьезными проблемами из-за пространственных и структурных неопределенностей. Ошибки остаточной регистрации, неравномерная плотность точек, смещение точки обзора и окклюзия объектов часто приводили к ложн
Read More...
Gadgets
Как SMHA решает головоломку качества ИИ-изображений: новая система для точной оценки
Бум генерации изображений по текстовым описаниям изменил цифровое творчество. Но возникла сложная задача. Как действительно измерить качество таких синтетических визуалов? У обычных фотографий есть физические проблемы вроде размытия или шума. С ИИ-картинами всё сложнее. В них мог
Read More...
Gadgets
Как ИИ останавливает кибератаки на рынки P2P-торговли энергией: объяснение обнаружения в реальном времени
Умные электросети переживают глубокую трансформацию. Мы уходим от централизованных электростанций к децентрализованным сетям, где энергия течет в обоих направлениях. Этот переход требует интеграции информационных технологий с физической инфраструктурой. Современные сети обеспечив
Read More...
Gadgets
Охлаждение электромоторов: как оптимизация PMSM дает прирост эффективности на 31%
Развитие рынка электромобилей ускоряется. Это движение ставит перед инженерами серьезные задачи. Терморегулирование синхронных двигателей с постоянными магнитами стало критически важным. Современные трансмиссии выделяют много тепла. Тепло концентрируется в статоре и обмотках. Неп
Read More...
Gadgets
Как ИИ-управляемые RIS на высотных платформах повышают энергоэффективность IoT
В удаленных сельских районах и зонах стихийных бедствий устройства Интернета вещей часто сталкиваются с проблемой слабой связи или ее полного отсутствия из-за помех наземным базовым станциям. Этот разрыв в подключении создает серьезные препятствия для таких важных задач, как мони
Read More...
Gadgets
Как L1*-регуляризация меняет мультимодальный обнаружение аномалий: новый стандарт семантической точности
В мире, где данные поступают из бесчисленных источников, традиционные методы обнаружения аномалий часто не успевают за изменениями. Большинство существующих алгоритмов опираются на одномерные входные данные, такие как только текст или только изображения. Они упускают сложные взаи
Read More...
Gadgets
Как глубокое обучение поддерживает работу удаленных солнечных систем безопасности
Обеспечение непрерывного видеонаблюдения в отдаленных районах представляет собой сложную инженерную задачу. В отличие от городской инфраструктуры, которая питается от стабильных электросетей, автономные системы безопасности на солнечных батареях полностью зависят от прерывистых в
Read More...
Gadgets
Как управление на основе анализа отказов увеличивает прочность Au-проводниковой пайки в 3 раза на кремниевых субмонтажах
Развитие программируемых фотонных интегральных схем требует увеличения числа портов и возможности переконфигурации системного уровня. Это делает критически важным проблему высокой плотности электрических разветвлений. В области кремниевой фотоники надежное соединение является клю
Read More...
Gadgets
FSA-Net: Как глубокое обучение определяет неизвестные источники сигналов с точностью до доли градуса
Представьте, что вам нужно найти несколько шепчущихся голосов в шумной комнате. При этом вы не знаете, сколько людей говорят и где они находятся. Именно с такой задачей инженеры сталкиваются ежедневно при работе с системами беспроводной связи и радиолокации. Традиционные методы M
Read More...
Gadgets
DyMC-YOLO: Как слияние двух потоков ускоряет обнаружение объектов до 46 кадров в секунду
Обнаружение объектов — это фундаментальная основа интеллектуального зрительного восприятия. Эта технология лежит в основе прорывов в автономном вождении, системах видеонаблюдения и точном земледелии. Однако традиционные детекторы видимого спектра часто дают сбой при неблагоприятн
Read More...