
Wie Echtzeit-Iteration-NMPC die Regelung von Offshore-Windkraftanlagen in unter fünf Millisekunden löst
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
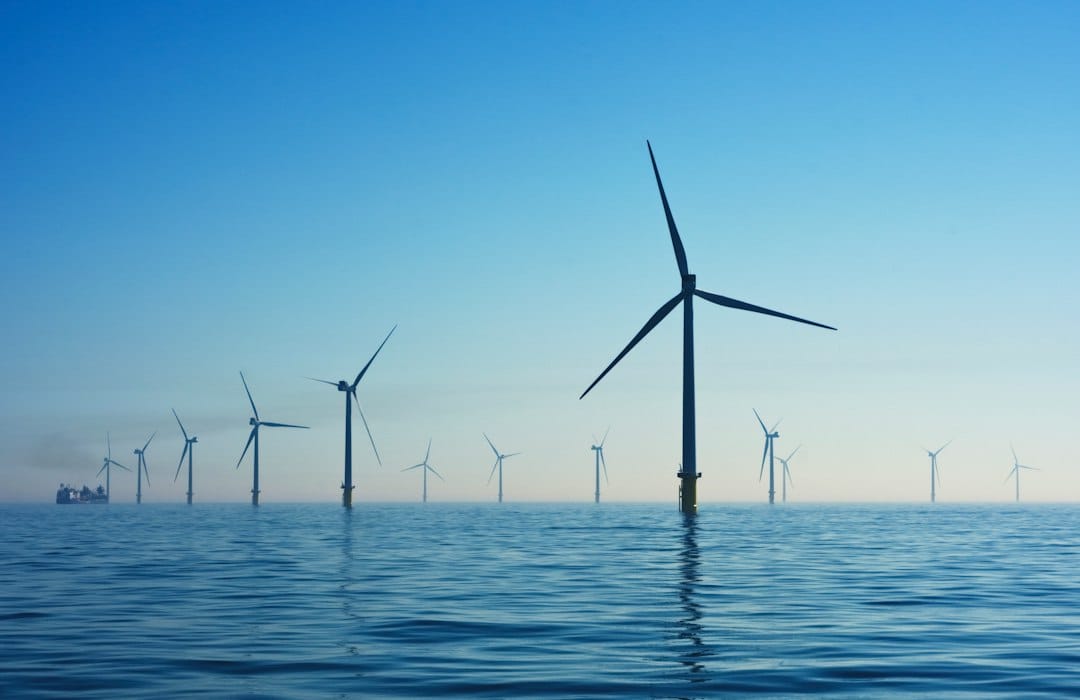
Offshore-Windkraftanlagen mit Vollleistungswandlern stehen vor einer komplexen Kontrollherausforderung. Sie müssen gleichzeitig die Leistungsregelung, die elektrische Sicherheit und die Dämpfung mechanischer Lasten koordinieren. Die nichtlineare modellprädiktive Regelung bietet einen systematischen Rahmen für dieses Multi-Ziel-Problem. Standardimplementierungen scheitern jedoch oft an den strengen Rechenanforderungen kommerzieller Turbinen. Herkömmliche Methoden lösen das nichtlineare Programm bei jedem Schritt bis zur vollen Konvergenz. Dies führt zu Berechnungszeiten, die mit den für einen stabilen Betrieb erforderlichen Intervallen von zehn bis hundert Millisekunden unvereinbar sind.
Bestehende Formulierungen lassen häufig kritische elektrische Hardconstraints aus. Zudem stützen sie sich auf teure Lidar-Systeme für die Windgeschwindigkeits-Vorausberechnung. Dies schränkt die praktische Anwendbarkeit ein. Um diese Grenzen zu überwinden, wurde ein neuer Echtzeit-Iterations-Ansatz entwickelt. Dieser führt bei jedem Steuerungsschritt eine verkürzte Echtzeititeration durch. Er setzt dabei einen einzigen ungenauen Schritt der sequentiellen quadratischen Programmierung um. Dieser wird durch höchstens fünf Newton-Iterationen eines Interior-Point-Verfahrens im parametrischen nichtlinearen Programm realisiert.
Das System nutzt Warm-Start-Initialisierung und eine Lösung-Verschiebungsstrategie zur Effizienzsteigerung. Amplitudengrenzen für das Drehmomentkommando sowie eine Totzone der Gleichspannungs-Zwischenschaltung werden als harte Grenzen in die optimale Trajektorie eingebettet. Die Begrenzung der Drehmomentänderungsrate wird durch einen dualen Mechanismus durchgesetzt. Dieser besteht aus einer quadratischen Straffunktion im Kostenziel und einer harten Sättigung von plus oder minus 15 kN·m/s am Solver-Ausgang.
Der Regler verwendet einen autoregressiven Prädiktor zweiter Ordnung. Er liefert die Windgeschwindigkeit für zwei Sekunden voraus. Das Gewicht der Leistungsregelung passt er adaptiv an die Vorhersagesicherheit an. Ablationsversuche zeigen die Bedeutung des Warm-Start-Mechanismus. Ohne ihn verschlechtert sich der mittlere quadratische Fehler der Leistungsregelung bei transienten Netzlastabfällen um bis zu 370 Prozent.
Vergleichssimulationen in vier Betriebs Szenarien belegen die Überlegenheit des vorgeschlagenen Controllers. Er erreicht eine durchschnittliche Rechenzeit pro Schritt zwischen 3,796 und 4,313 Millisekunden. Das ist etwa eine Größenordnung schneller als bei standardmäßiger NMPC. Bei Netzlastabfällen sinkt der mittlere quadratische Fehler der Leistungsregelung um 78,1 Prozent gegenüber einem PI-Regler und um 78,5 Prozent gegenüber der Standard-NMPC.
Diese Ergebnisse bestätigen die rechnerische Machbarkeit und das ingenieurtechnische Potenzial des elektrisch beschränkten, lidar-freien RTI-NMPC. Er ermöglicht die koordinierte Leistungsregelung und das Management elektrischer Constraints bei Offshore-Turbinen mit Vollleistungswandlern. Die Fähigkeit, solche ausgefeilten Steuerlogiken innerhalb so enger Zeitfenster auszuführen, eröffnet neue Wege für eine zuverlässige Integration erneuerbarer Energien. Dies geschieht ohne den Bedarf an kostspieliger externer Sensortechnik.
Related in Gadgets

Gadgets
Wie ROI-Ähnlichkeit Punktwolkenrauschen löst: Ein neuer Standard für die Änderungserkennung
Die Erkennung von Veränderungen in Laserscans stößt seit langem auf erhebliche Hindernisse. Räumliche und strukturelle Unsicherheiten erschweren die Analyse. Restfehler bei der Registrierung, ungleiche Punktdichten, veränderte Blickwinkel und Verdeckungen führen oft zu Fehlalarme
Read More...
Gadgets
Wie SMHA das Rätsel um die Bildqualität bei KI löst: Ein neuer Rahmen für Präzision
Die Explosion von Text-zu-Bild-Generierung hat die digitale Schöpfung verändert. Doch sie wirft eine dringende Frage auf: Wie misst man die Qualität dieser synthetischen Bilder wirklich? Traditionelle Fotos leiden unter physischen Problemen wie Unschärfe oder Rauschen. Bei KI-gen
Read More...
Gadgets
Wie KI Cyberangriffe in P2P-Energiemärkten stoppt: Echtzeit-Erkennung erklärt
Das Stromnetz erlebt einen tiefgreifenden Wandel. Wir verabschieden uns von zentralisierten Kraftwerken und gehen zu dezentralen Netzwerken über, in denen Energie bidirektional fließt. Dieser Übergang erfordert die enge Verknüpfung von Informationstechnologie mit der physischen I
Read More...
Gadgets
E-Motoren kühlen: 31 Prozent Effizienzgewinn im PMSM-Design
Der Ausbau der Elektromobilität schreitet rasant voran. Diese Entwicklung stellt die Technik vor eine große Hürde. Die Wärmeentwicklung in permanenterregten Synchronmotoren ist zu einem kritischen Problem geworden. Moderne Antriebe erzeugen intensive Hitze. Diese Wärme konzentrie
Read More...
Gadgets
Wie KI-gestützte RIS auf Hochplattformen die Energieeffizienz für IoT verbessert
In abgelegenen ländlichen Gebieten und Katastrophenzonen kämpfen Internet-of-Things-Geräte oft mit schwachen oder blockierten Verbindungen zu terrestrischen Basisstationen. Diese Lücke in der Konnektivität erschwert kritische Anwendungen wie Umweltmonitoring und Koordination von
Read More...
Gadgets
Wie der nautische δ-Korridor die sichere autonome Schifffahrt gewährleistet
Die maritime Branche steht vor einem Wendepunkt. Autonome Oberflächenfahrzeuge wechseln von experimentellen Phasen in den regulierten kommerziellen Einsatz. Eine entscheidende Herausforderung bleibt dabei die Gewährleistung der Navigationssicherheit bei strikter Einhaltung intern
Read More...
Gadgets
Wie L1*-Regularisierung die multimodale Anomalieerkennung transformiert: Ein neuer Standard für semantische Genauigkeit
In einer Welt, in der Daten aus unzähligen Quellen strömen, tun sich traditionelle Methoden zur Anomalieerkennung oft schwer, dem Tempo zu folgen. Die meisten bestehenden Algorithmen verlassen sich auf unimodale Eingaben wie reinen Text oder Bilder. Sie erfassen dabei die komplex
Read More...
Gadgets
Wie Deep Learning die Überwachung von Solar-Sicherheitssystemen im ländlichen Raum aufrechterhält
Die Aufrechterhaltung einer unterbrechungsfreien Überwachung an abgelegenen Standorten stellt eine besondere ingenieurtechnische Herausforderung dar. Im Gegensatz zur städtischen Infrastruktur, die von stabilen Stromnetzen gespeist wird, sind solarbetriebene Sicherheitssysteme vo
Read More...
Gadgets
Wie fehlergeführte Steuerung die Zugfestigkeit von Au-Drahtbonding auf Silizium-Submounts um das Dreifache steigert
Globale Quelle: Programmierbare photonische integrierte Schaltungen müssen immer mehr Ports unterstützen und Systemkonfigurationen in Echtzeit ermöglichen. Dies führt zu einem Engpass bei der Verpackung: Der elektrische Fan-Out muss extrem dicht sein. In der Siliziumphotonik ist
Read More...
Gadgets
FSA-Net: Wie Deep Learning unbekannte Signalquellen mit Präzision unter einem Grad ortet
Stellen Sie sich vor, Sie müssten in einem lauten Raum mehrere Flüstern lokalisieren. Dabei wissen Sie nicht, wie viele Personen sprechen oder wo sie stehen. Das ist der Alltag für Ingenieure, die mit drahtloser Kommunikation und Radarsystemen arbeiten. Methoden wie MUSIC und ESP
Read More...