
Wie der nautische δ-Korridor die sichere autonome Schifffahrt gewährleistet
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
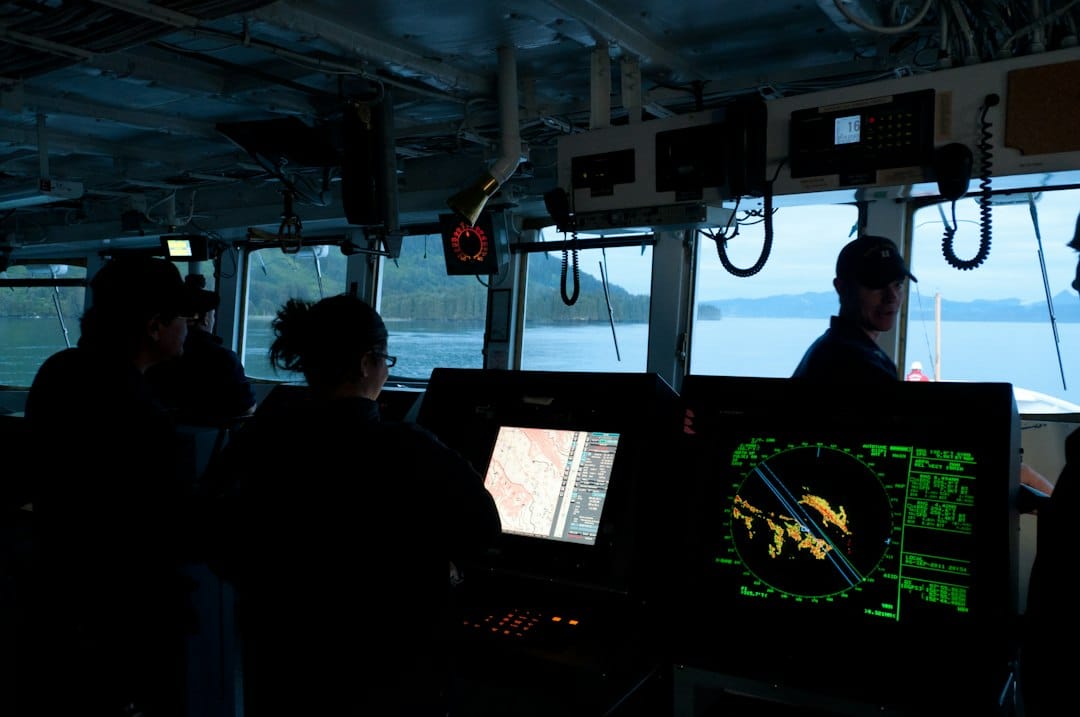
Die maritime Branche steht vor einem Wendepunkt. Autonome Oberflächenfahrzeuge wechseln von experimentellen Phasen in den regulierten kommerziellen Einsatz. Eine entscheidende Herausforderung bleibt dabei die Gewährleistung der Navigationssicherheit bei strikter Einhaltung internationaler Kollisionsverhütungsregeln. Forscher haben den sogenannten „Nautical δ-Corridor“ vorgestellt. Dieses neuartige Framework bietet vernetzbare und tiefengerechte Routen für unbemannte Schiffe. Die Innovation behebt fundamentale Mängel traditioneller Routing-Algorithmen. Diese liefern meist nur eine optimale Hauptstrecke. Dabei wird oft der umgebende Wasserbereich für Notmanöver ignoriert.
Traditionelle, gitterbasierte Planer scheitern häufig. Sie betrachten nur die Mittellinie als sicher. Maritime Vorschriften verlangen jedoch große, aktive Ausweichmanöver zur Kollisionsvermeidung. Dazu ist seitlich viel Platz zum Bremsen und Wenden nötig. Der δ-Korridor löst dieses Problem. Er erstellt eine strukturierte Teilmenge des befahrbaren Wassers um eine Referenzstrecke. Jede Zelle innerhalb dieses Korridors erfüllt strenge Anforderungen an den Unterkeelabstand. Diese basieren auf dem dynamischen Tiefgang des Schiffes, Gezeiten und Squat-Effekten. So ist sichergestellt, dass jede lokale Manövrierung im Korridor frei von Grundberührungen bleibt.
Das Framework nutzt einen mehrphasigen Aufbau. Phase eins erweitert die Strecke zu einem befahrbaren Band. Dabei kommen latitudenkompensierte Metriken zum Einsatz. Dies sorgt für physikalische Genauigkeit über verschiedene Kartenauflösungen hinweg. Phase zwei entfernt Sackgassen, um die topologische Konnektivität zu erhalten. Phase drei wendet strenge geometrische und topologische Filter an. Enge Zugangsgebiete, die ein Schiff gefangen nehmen könnten, werden entfernt. Auch einzelne Verbindungspunkte, die den Korridor bei Sperrung eines Bereichs durchtrennen würden, werden eliminiert. Das Ergebnis ist ein robustes Arbeitsfeld. Lokale Regler können dort hochgradig nach Kollisionsvermeidungswegen suchen, ohne ständig neue Bathymetriedaten prüfen zu müssen.
Ein Kernmerkmal des δ-Korridors ist sein asymmetrisches Design. Es weist der Steuerbordseite mehr Breite zu. Dies entspricht den COLREGs-Regeln, die bei Begegnungen oder Kreuzungen Manöver nach Steuerbord bevorzugen. Tests in Ozean-, Archipel- und Hafen-Szenarien zeigen: Diese gerichtete Aufteilung verbessert die Durchführbarkeit großer Wendemanöver in engem Gewässer deutlich. Dies gilt selbst dann, wenn die Gesamtfläche des Korridors im Vergleich zu symmetrischen Modellen konstant bleibt. Zudem stellt die Methode Skaleneutralität sicher. Die Angabe der Breite in Seemeilen statt in Gitterzellen erlaubt es dem Korridor, physikalische Dimensionen unabhängig von der Kartenauflösung konsistent zu halten.
Die aktuelle Implementierung nutzt vereinfachte kinematische Modelle zum Testen. Dennoch bietet der δ-Korridor eine harte räumliche Einschränkungsebene. Diese kann mit fortschrittlichen dynamischen Steuerungssystemen interagieren. Indem Risiken einer Grundberührung von Zielfunktionen in unveränderliche Constraints verschoben werden, ebnet diese Technologie den Weg für sicherere und effizientere globale autonome Schifffahrt. Die Integration dieser präzisen Raumwahrnehmung markiert einen bedeutenden Fortschritt. Sie reduziert menschliches Versagen und erhöht die Betriebszuverlässigkeit in komplexen maritimen Umgebungen.
Related in Gadgets

Gadgets
Wie ROI-Ähnlichkeit Punktwolkenrauschen löst: Ein neuer Standard für die Änderungserkennung
Die Erkennung von Veränderungen in Laserscans stößt seit langem auf erhebliche Hindernisse. Räumliche und strukturelle Unsicherheiten erschweren die Analyse. Restfehler bei der Registrierung, ungleiche Punktdichten, veränderte Blickwinkel und Verdeckungen führen oft zu Fehlalarme
Read More...
Gadgets
Wie SMHA das Rätsel um die Bildqualität bei KI löst: Ein neuer Rahmen für Präzision
Die Explosion von Text-zu-Bild-Generierung hat die digitale Schöpfung verändert. Doch sie wirft eine dringende Frage auf: Wie misst man die Qualität dieser synthetischen Bilder wirklich? Traditionelle Fotos leiden unter physischen Problemen wie Unschärfe oder Rauschen. Bei KI-gen
Read More...
Gadgets
Wie KI Cyberangriffe in P2P-Energiemärkten stoppt: Echtzeit-Erkennung erklärt
Das Stromnetz erlebt einen tiefgreifenden Wandel. Wir verabschieden uns von zentralisierten Kraftwerken und gehen zu dezentralen Netzwerken über, in denen Energie bidirektional fließt. Dieser Übergang erfordert die enge Verknüpfung von Informationstechnologie mit der physischen I
Read More...
Gadgets
E-Motoren kühlen: 31 Prozent Effizienzgewinn im PMSM-Design
Der Ausbau der Elektromobilität schreitet rasant voran. Diese Entwicklung stellt die Technik vor eine große Hürde. Die Wärmeentwicklung in permanenterregten Synchronmotoren ist zu einem kritischen Problem geworden. Moderne Antriebe erzeugen intensive Hitze. Diese Wärme konzentrie
Read More...
Gadgets
Wie KI-gestützte RIS auf Hochplattformen die Energieeffizienz für IoT verbessert
In abgelegenen ländlichen Gebieten und Katastrophenzonen kämpfen Internet-of-Things-Geräte oft mit schwachen oder blockierten Verbindungen zu terrestrischen Basisstationen. Diese Lücke in der Konnektivität erschwert kritische Anwendungen wie Umweltmonitoring und Koordination von
Read More...
Gadgets
Wie Echtzeit-Iteration-NMPC die Regelung von Offshore-Windkraftanlagen in unter fünf Millisekunden löst
Offshore-Windkraftanlagen mit Vollleistungswandlern stehen vor einer komplexen Kontrollherausforderung. Sie müssen gleichzeitig die Leistungsregelung, die elektrische Sicherheit und die Dämpfung mechanischer Lasten koordinieren. Die nichtlineare modellprädiktive Regelung bietet e
Read More...
Gadgets
Wie L1*-Regularisierung die multimodale Anomalieerkennung transformiert: Ein neuer Standard für semantische Genauigkeit
In einer Welt, in der Daten aus unzähligen Quellen strömen, tun sich traditionelle Methoden zur Anomalieerkennung oft schwer, dem Tempo zu folgen. Die meisten bestehenden Algorithmen verlassen sich auf unimodale Eingaben wie reinen Text oder Bilder. Sie erfassen dabei die komplex
Read More...
Gadgets
Wie Deep Learning die Überwachung von Solar-Sicherheitssystemen im ländlichen Raum aufrechterhält
Die Aufrechterhaltung einer unterbrechungsfreien Überwachung an abgelegenen Standorten stellt eine besondere ingenieurtechnische Herausforderung dar. Im Gegensatz zur städtischen Infrastruktur, die von stabilen Stromnetzen gespeist wird, sind solarbetriebene Sicherheitssysteme vo
Read More...
Gadgets
Wie fehlergeführte Steuerung die Zugfestigkeit von Au-Drahtbonding auf Silizium-Submounts um das Dreifache steigert
Globale Quelle: Programmierbare photonische integrierte Schaltungen müssen immer mehr Ports unterstützen und Systemkonfigurationen in Echtzeit ermöglichen. Dies führt zu einem Engpass bei der Verpackung: Der elektrische Fan-Out muss extrem dicht sein. In der Siliziumphotonik ist
Read More...
Gadgets
FSA-Net: Wie Deep Learning unbekannte Signalquellen mit Präzision unter einem Grad ortet
Stellen Sie sich vor, Sie müssten in einem lauten Raum mehrere Flüstern lokalisieren. Dabei wissen Sie nicht, wie viele Personen sprechen oder wo sie stehen. Das ist der Alltag für Ingenieure, die mit drahtloser Kommunikation und Radarsystemen arbeiten. Methoden wie MUSIC und ESP
Read More...