
Cómo el NMPC de iteración en tiempo real resuelve el control de aerogeneradores eólicos marinos en menos de 5 milisegundos
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
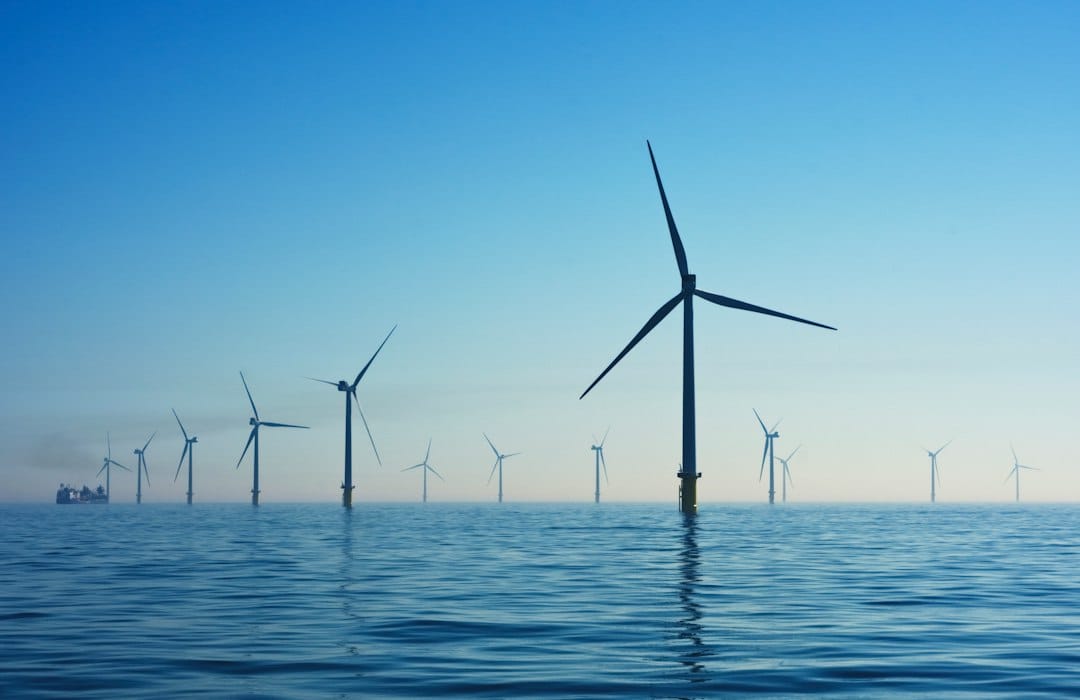
Los aerogeneradores eólicos marinos equipados con convertidores de potencia completa enfrentan un desafío de control complejo. Este requiere coordinar simultáneamente el seguimiento de potencia, la seguridad eléctrica y la mitigación de cargas mecánicas. El Control Predictivo basado en Modelos No Lineales (NMPC) ofrece un marco sistemático para abordar este problema multifacético. Sin embargo, las implementaciones estándar suelen fallar ante las exigentes demandas computacionales de los turbinas comerciales. Los métodos tradicionales resuelven el programa no lineal hasta su convergencia total en cada paso de control. Esto genera tiempos de cálculo incompatibles con los periodos de control de 10 a 100 milisegundos necesarios para una operación estable.
Las formulaciones existentes omiten frecuentemente restricciones eléctricas duras críticas. También dependen de costosos sistemas LiDAR para la alimentación anticipada de la velocidad del viento. Esto limita su despliegue práctico. Para superar estas limitaciones, se ha propuesto un nuevo marco de NMPC de iteración en tiempo real (RTI). Este enfoque realiza una iteración truncada en tiempo real en cada paso de control. Ejecuta un único paso inexacto de Programación Cuadrática Secuencial. Dicho paso se realiza mediante como máximo cinco iteraciones Newton de punto interior sobre el Programa No Lineal paramétrico.
El sistema utiliza una inicialización con arranque en caliente y una estrategia de desplazamiento de solución para mejorar la eficiencia. Las cotas de amplitud del comando de par y una banda muerta de voltaje del enlace DC se incorporan como límites duros en la trayectoria predicha dentro del Problema de Control Óptimo. Además, el límite de tasa de par se aplica mediante un mecanismo dual. Este combina una penalización cuadrática en la función de coste con una saturación dura de más o menos 15 kN·m/s en la salida del solucionador.
El controlador emplea un predictor autorregresivo de segundo orden para proporcionar alimentación anticipada de la velocidad del viento durante un horizonte de dos segundos. El peso de seguimiento de potencia se ajusta adaptativamente según la confianza de la predicción. Los experimentos de ablación destacan la importancia del mecanismo de desplazamiento con arranque en caliente. Eliminarlo degrada el Error Cuadrático Medio del seguimiento de potencia hasta un 370% bajo transitorios de caída de carga de red.
Las simulaciones comparativas en cuatro escenarios operativos demuestran que el controlador propuesto logra un tiempo de cálculo promedio por paso de entre 3,796 y 4,313 ms. Esto es aproximadamente una orden de magnitud más rápido que el NMPC estándar. En escenarios de caída de carga de red, el error RMS de seguimiento de potencia se reduce un 78,1% y un 78,5% en comparación con un controlador PI y el NMPC estándar, respectivamente.
Estos resultados confirman la viabilidad computacional y el potencial ingenieril del RTI-NMPC restringido eléctricamente y sin LiDAR. Este permite la gestión coordinada del seguimiento de potencia y las restricciones eléctricas en turbinas FPC marinas. La capacidad de ejecutar lógica de control tan sofisticada en plazos tan ajustados abre nuevas vías para una integración fiable de energías renovables. Todo ello sin necesidad de hardware de sensores externos costoso.
Related in Gadgets

Gadgets
Cómo la similitud de ROI resuelve el ruido en nubes de puntos: un nuevo estándar para la detección de cambios
La detección de cambios en nubes de puntos láser ha enfrentado obstáculos persistentes debido a incertidumbres espaciales y estructurales. Los errores residuales de registro, la densidad desigual de puntos, los cambios de punto de vista y la oclusión de objetos generan frecuentem
Read More...
Gadgets
Cómo SMHA resuelve el rompecabezas de la calidad de las imágenes con IA: un nuevo marco para la precisión
La explosión en la generación de imágenes a partir de texto ha transformado la creación digital. Sin embargo, surge una pregunta urgente: ¿cómo medimos realmente la calidad de estas visuales sintéticas? Las fotografías tradicionales sufren problemas físicos como el desenfoque o e
Read More...
Gadgets
Cómo la IA detiene los ciberataques en mercados de energía P2P: explicación de la detección en tiempo real
La red eléctrica inteligente está experimentando una transformación profunda. Nos alejamos de las plantas de energía centralizadas hacia redes descentralizadas donde el flujo de energía es bidireccional. Este cambio depende de integrar la tecnología de la información con la infra
Read More...
Gadgets
Cómo enfriar los motores de vehículos eléctricos: Una ganancia del 31% en eficiencia para el diseño PMSM
La adopción de vehículos eléctricos avanza a gran velocidad. Este cambio trae consigo un desafío de ingeniería importante. La gestión térmica en los motores síncronos de imanes permanentes se ha vuelto crítica. Los trenes motrices modernos generan mucho calor. Este calor se conce
Read More...
Gadgets
Cómo el RIS impulsado por IA en plataformas de alta altitud mejora la eficiencia energética para IoT
En zonas rurales remotas y áreas afectadas por desastres, los dispositivos del Internet de las Cosas suelen enfrentar una realidad frustrante: conexiones débiles o bloqueadas con las estaciones base terrestres. Esta brecha de conectividad plantea obstáculos importantes para aplic
Read More...
Gadgets
Cómo el corredor náutico δ-Corridor garantiza la navegación autónoma segura de los barcos
La industria marítima atraviesa un momento decisivo. Los buques de superficie autónomos pasan de las fases experimentales a su despliegue comercial regulado. Un desafío crítico persiste: garantizar la seguridad en la navegación cumpliendo estrictamente con las normas internaciona
Read More...
Gadgets
Cómo la regularización L1* transforma la detección de anomalías multimodales: un nuevo estándar de precisión semántica
En un mundo donde los datos fluyen desde innumerables fuentes, la detección tradicional de anomalías a menudo no logra mantener el ritmo. La mayoría de los algoritmos existentes dependen de entradas unimodales como texto o imágenes por separado. Esto hace que pierdan de vista las
Read More...
Gadgets
Cómo el aprendizaje profundo mantiene operativos los sistemas de seguridad solar en zonas remotas
Mantener la vigilancia ininterrumpida en ubicaciones aisladas representa un desafío de ingeniería único. A diferencia de las infraestructuras urbanas conectadas a redes eléctricas estables, los sistemas de seguridad alimentados por energía solar dependen totalmente de fuentes ren
Read More...
Gadgets
Cómo el control guiado por fallos triplica la resistencia del soldado de alambre de oro en submontes de silicio
Los circuitos integrados fotónicos programables necesitan soportar un mayor número de puertos y una reconfigurabilidad a nivel de sistema. Esto ha convertido la salida eléctrica de alta densidad en un cuello de botella crítico para el empaquetado. En la fotónica de silicio, espec
Read More...
Gadgets
FSA-Net: Cómo el aprendizaje profundo localiza fuentes de señales desconocidas con precisión subgrados
Imagina intentar ubicar varios susurros en una habitación ruidosa sin saber cuántas personas hablan ni dónde están paradas. Esta es la realidad diaria para los ingenieros que trabajan con comunicaciones inalámbricas y sistemas de radar. Las herramientas tradicionales como MUSIC y
Read More...