
Cómo el corredor náutico δ-Corridor garantiza la navegación autónoma segura de los barcos
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
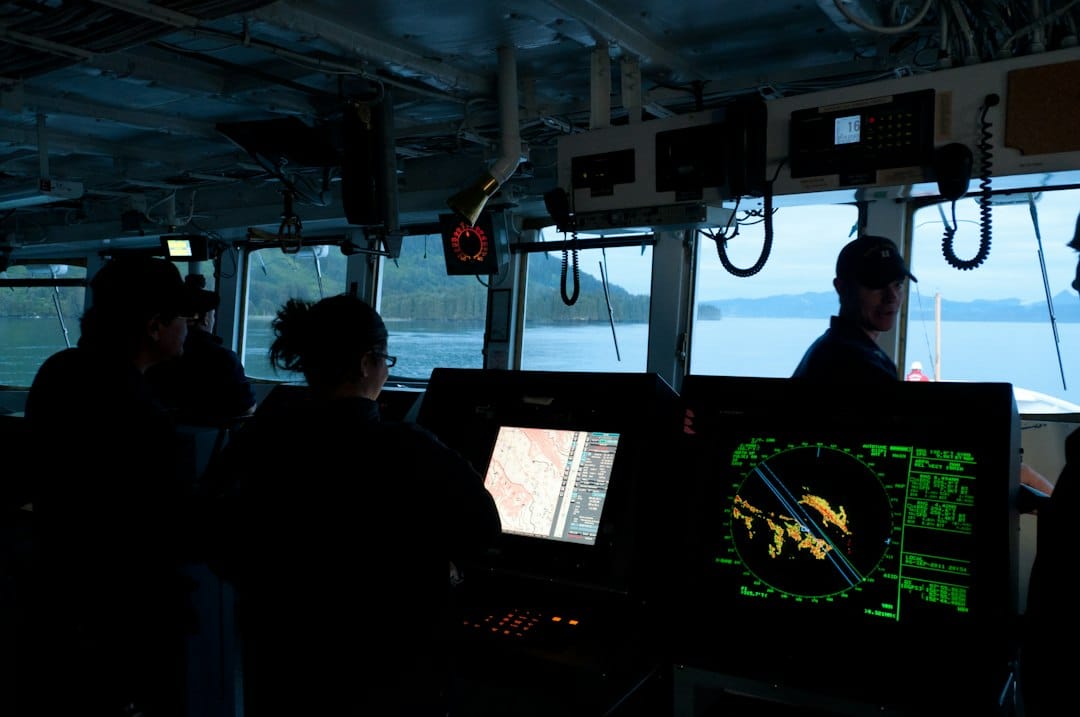
La industria marítima atraviesa un momento decisivo. Los buques de superficie autónomos pasan de las fases experimentales a su despliegue comercial regulado. Un desafío crítico persiste: garantizar la seguridad en la navegación cumpliendo estrictamente con las normas internacionales para evitar abordajes. Los investigadores han presentado el 'Corredor Náutico δ', un marco innovador diseñado para ofrecer rutas que preserven la conectividad y sean admisibles según la profundidad para las embarcaciones no tripuladas. Esta innovación supera limitaciones fundamentales de los algoritmos tradicionales de planificación de rutas. Dichos algoritmos suelen generar una única trayectoria óptima sin considerar el espacio acuático circundante necesario para maniobras de emergencia.
Los planificadores basados en cuadrículas a menudo fallan porque consideran seguras solo la línea central. Las normativas de colisión exigen desviaciones positivas y de gran escala para evitar choques. Esto requiere un amplio espacio lateral para detenerse y girar. El corredor δ resuelve este problema al crear un subconjunto estructurado de aguas navegables alrededor de una ruta de referencia. Garantiza que cada celda dentro del corredor cumpla estrictas políticas de cala mínima bajo la quilla. Estas políticas se basan en el calado dinámico del buque, las condiciones de marea y la succión por avance. Así se asegura que cualquier maniobra local ejecutada dentro del corredor sea físicamente segura contra el encalle.
El marco emplea un proceso de construcción en varias fases. La Fase 1 expande la ruta en una banda navegable utilizando métricas compensadas por latitud. Esto asegura precisión física en diferentes resoluciones de cartas náuticas. La Fase 2 elimina estructuras sin salida para mantener la conectividad topológica. La Fase 3 aplica filtros geométricos y topológicos rigurosos. Elimina bolsillos de acceso estrechos que podrían atrapar a la embarcación. También elimina puntos de articulación de una sola celda que desconectarían el corredor si un área específica dejara de estar disponible. El resultado es un espacio de trabajo robusto donde los controladores locales pueden buscar rutas de evasión de colisiones a alta velocidad sin revisar constantemente la batimetría.
Una característica clave del corredor δ es su diseño asimétrico. Asigna mayor ancho al lado de estribor. Esto se alinea con las preferencias de las reglas COLREGs para alteraciones hacia estribor en encuentros de cara o cruce. Experimentos en escenarios oceánicos, archipielágicos y portuarios demuestran que esta asignación direccional mejora significativamente la viabilidad de maniobras de gran ángulo en aguas restringidas. Esto ocurre incluso cuando el área total del corredor es constante comparada con modelos simétricos. Además, el método garantiza la invariancia de escala. Especificar el ancho en millas náuticas en lugar de celdas de cuadrícula permite que el corredor mantenga dimensiones físicas consistentes independientemente de la resolución de la carta.
Aunque la implementación actual utiliza modelos cinemáticos simplificados para pruebas, el corredor δ proporciona una capa de restricción espacial rígida. Esta capa puede interactuar con sistemas avanzados de control dinámico. Al trasladar los riesgos de encallado desde las funciones objetivo a restricciones inmutables, esta tecnología allana el camino para operaciones globales de transporte marítimo más seguras, eficientes y completamente autónomas. La integración de esta conciencia espacial precisa marca un avance significativo para reducir errores humanos y mejorar la fiabilidad operativa en entornos marítimos complejos.
Related in Gadgets

Gadgets
Cómo la similitud de ROI resuelve el ruido en nubes de puntos: un nuevo estándar para la detección de cambios
La detección de cambios en nubes de puntos láser ha enfrentado obstáculos persistentes debido a incertidumbres espaciales y estructurales. Los errores residuales de registro, la densidad desigual de puntos, los cambios de punto de vista y la oclusión de objetos generan frecuentem
Read More...
Gadgets
Cómo SMHA resuelve el rompecabezas de la calidad de las imágenes con IA: un nuevo marco para la precisión
La explosión en la generación de imágenes a partir de texto ha transformado la creación digital. Sin embargo, surge una pregunta urgente: ¿cómo medimos realmente la calidad de estas visuales sintéticas? Las fotografías tradicionales sufren problemas físicos como el desenfoque o e
Read More...
Gadgets
Cómo la IA detiene los ciberataques en mercados de energía P2P: explicación de la detección en tiempo real
La red eléctrica inteligente está experimentando una transformación profunda. Nos alejamos de las plantas de energía centralizadas hacia redes descentralizadas donde el flujo de energía es bidireccional. Este cambio depende de integrar la tecnología de la información con la infra
Read More...
Gadgets
Cómo enfriar los motores de vehículos eléctricos: Una ganancia del 31% en eficiencia para el diseño PMSM
La adopción de vehículos eléctricos avanza a gran velocidad. Este cambio trae consigo un desafío de ingeniería importante. La gestión térmica en los motores síncronos de imanes permanentes se ha vuelto crítica. Los trenes motrices modernos generan mucho calor. Este calor se conce
Read More...
Gadgets
Cómo el RIS impulsado por IA en plataformas de alta altitud mejora la eficiencia energética para IoT
En zonas rurales remotas y áreas afectadas por desastres, los dispositivos del Internet de las Cosas suelen enfrentar una realidad frustrante: conexiones débiles o bloqueadas con las estaciones base terrestres. Esta brecha de conectividad plantea obstáculos importantes para aplic
Read More...
Gadgets
Cómo el NMPC de iteración en tiempo real resuelve el control de aerogeneradores eólicos marinos en menos de 5 milisegundos
Los aerogeneradores eólicos marinos equipados con convertidores de potencia completa enfrentan un desafío de control complejo. Este requiere coordinar simultáneamente el seguimiento de potencia, la seguridad eléctrica y la mitigación de cargas mecánicas. El Control Predictivo bas
Read More...
Gadgets
Cómo la regularización L1* transforma la detección de anomalías multimodales: un nuevo estándar de precisión semántica
En un mundo donde los datos fluyen desde innumerables fuentes, la detección tradicional de anomalías a menudo no logra mantener el ritmo. La mayoría de los algoritmos existentes dependen de entradas unimodales como texto o imágenes por separado. Esto hace que pierdan de vista las
Read More...
Gadgets
Cómo el aprendizaje profundo mantiene operativos los sistemas de seguridad solar en zonas remotas
Mantener la vigilancia ininterrumpida en ubicaciones aisladas representa un desafío de ingeniería único. A diferencia de las infraestructuras urbanas conectadas a redes eléctricas estables, los sistemas de seguridad alimentados por energía solar dependen totalmente de fuentes ren
Read More...
Gadgets
Cómo el control guiado por fallos triplica la resistencia del soldado de alambre de oro en submontes de silicio
Los circuitos integrados fotónicos programables necesitan soportar un mayor número de puertos y una reconfigurabilidad a nivel de sistema. Esto ha convertido la salida eléctrica de alta densidad en un cuello de botella crítico para el empaquetado. En la fotónica de silicio, espec
Read More...
Gadgets
FSA-Net: Cómo el aprendizaje profundo localiza fuentes de señales desconocidas con precisión subgrados
Imagina intentar ubicar varios susurros en una habitación ruidosa sin saber cuántas personas hablan ni dónde están paradas. Esta es la realidad diaria para los ingenieros que trabajan con comunicaciones inalámbricas y sistemas de radar. Las herramientas tradicionales como MUSIC y
Read More...