
Comment le NMPC à itération en temps réel résout le contrôle des éoliennes offshore en moins de 5 millisecondes
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
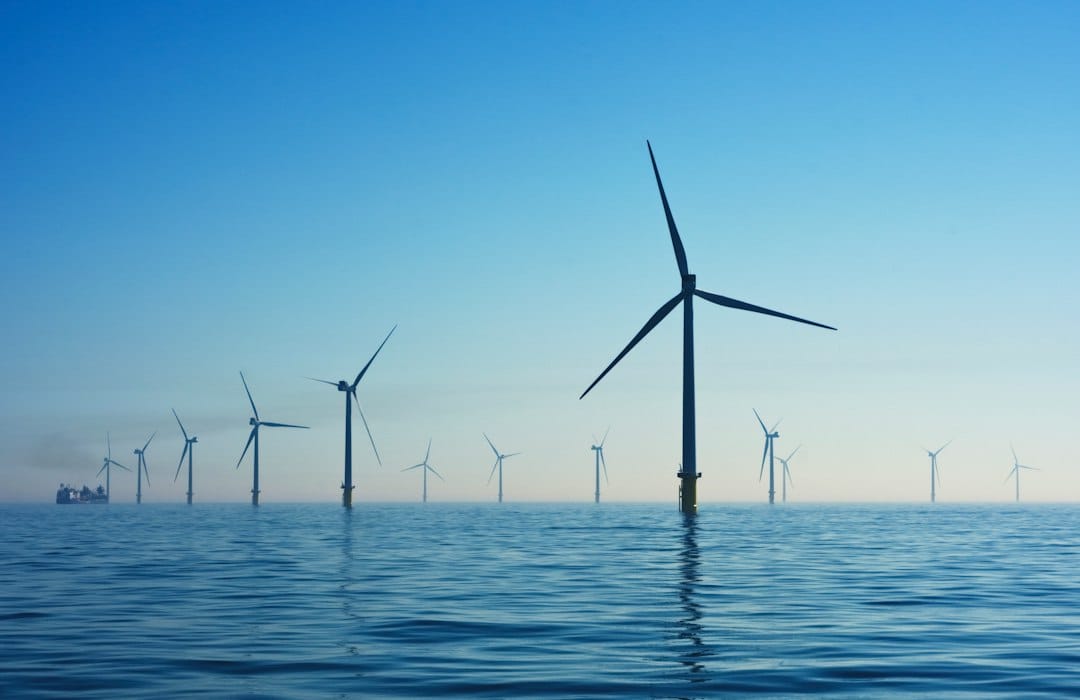
Les éoliennes offshore équipées de convertisseurs pleine puissance font face à un défi de contrôle complexe. Il faut coordonner simultanément le suivi de la puissance, la sécurité électrique et l'atténuation des charges mécaniques. Le contrôle prédictif non linéaire (NMPC) offre un cadre systématique pour ce problème multi-objectif. Cependant, les implémentations standards échouent souvent à répondre aux exigences informatiques strictes des turbines commerciales. Les méthodes traditionnelles résolvent le programme non linéaire jusqu'à convergence complète à chaque étape de contrôle. Cela entraîne des temps de calcul incompatibles avec les périodes de contrôle de 10 à 100 millisecondes nécessaires à un fonctionnement stable.
Les formulations existantes omettent fréquemment des contraintes électriques dures critiques. Elles s'appuient également sur des systèmes lidar coûteux pour l'alimentation en vitesse du vent. Cela limite leur déploiement pratique. Pour contourner ces limites, une nouvelle approche basée sur le NMPC à itération en temps réel (RTI-NMPC) a été proposée. Cette méthode effectue une itération tronquée en temps réel à chaque pas de contrôle. Elle exécute une seule étape inexacte de programmation quadratique séquentielle. Celle-ci est réalisée par au maximum cinq itérations de Newton à point intérieur sur le programme non linéaire paramétrique.
Le système utilise une initialisation par amorçage et une stratégie de décalage de solution pour améliorer l'efficacité. Des bornes d'amplitude de commande de couple et une bande morte de tension du lien continu sont intégrées comme contraintes dures dans le problème de contrôle optimal. La limitation du taux de couple est assurée par un mécanisme double. Elle combine une pénalité quadratique dans la fonction coût et une saturation dure de plus ou moins 15 kN·m/s à la sortie du solveur.
Le contrôleur utilise un prédicteur autorégressif du second ordre. Il fournit une alimentation en vitesse du vent sur un horizon de deux secondes. Le poids de suivi de puissance est ajusté de manière adaptative selon la confiance dans la prédiction. Les expériences d'ablation soulignent l'importance du mécanisme de décalage de solution amorcée. Son retrait dégrade l'erreur quadratique moyenne de suivi de puissance jusqu'à 370 % lors de transitoires de chute de charge réseau.
Des simulations comparatives sur quatre scénarios de fonctionnement montrent que le contrôleur proposé atteint un temps de calcul moyen par étape de 3,796 à 4,313 ms. Il est environ dix fois plus rapide que le NMPC standard. En cas de chute de charge réseau, l'erreur quadratique moyenne de suivi de puissance diminue de 78,1 % et 78,5 % par rapport à un contrôleur PI et au NMPC standard respectivement.
Ces résultats confirment la faisabilité computationnelle et le potentiel technique du RTI-NMPC contraint électriquement et sans lidar. Il permet une gestion coordonnée du suivi de puissance et des contraintes électriques pour les turbines offshore à convertisseurs pleine puissance. La capacité à exécuter une logique de contrôle aussi sophistiquée dans des délais aussi serrés ouvre de nouvelles voies pour une intégration fiable des énergies renouvelables. Cela se fait sans recourir à un matériel de capteurs externe coûteux.
Related in Gadgets

Gadgets
Comment la similarité ROI résout le bruit des nuages de points : une nouvelle norme pour la détection de changement
La détection de changements dans les nuages de points laser fait face à des obstacles persistants dus aux incertitudes spatiales et structurelles. Les erreurs résiduelles d'enregistrement, la densité inégale des points, les variations de point de vue et l'occlusion des objets ent
Read More...
Gadgets
Comment SMHA résout l'énigme de la qualité des images IA : un nouveau cadre pour la précision
L'explosion de la génération d'images à partir de texte a transformé la création numérique. Cette évolution soulève une question cruciale : comment mesurer réellement la qualité de ces visuels synthétiques ? Les photographies traditionnelles souffrent de problèmes physiques tels
Read More...
Gadgets
Comment l'IA stoppe les cyberattaques sur les marchés de l'énergie pair à pair : explication de la détection en temps réel
Le réseau électrique intelligent traverse une transformation profonde. Nous quittons les centrales électriques centralisées pour des réseaux décentralisés où l'énergie circule dans les deux sens. Ce changement repose sur l'intégration des technologies de l'information avec les in
Read More...
Gadgets
Comment refroidir les moteurs de véhicules électriques : une amélioration de l'efficacité de 31% dans la conception des moteurs PMSM
La transition vers les véhicules électriques s'accélère. Cette évolution soulève un défi technique majeur. La gestion thermique des moteurs synchrones à aimants permanents (PMSM) est devenue critique. Les systèmes de transmission modernes produisent beaucoup de chaleur. Celle-ci
Read More...
Gadgets
Comment l’IA couplée aux surfaces intelligentes reconfigurables sur plateformes haute altitude améliore l’efficacité énergétique de l’IoT
Dans les zones rurales isolées et les régions sinistrées, les dispositifs IoT souffrent souvent de connexions faibles ou bloquées avec les stations de base terrestres. Ce manque de couverture crée des obstacles majeurs pour des applications critiques comme la surveillance environ
Read More...
Gadgets
Comment le couloir nautique δ-Corridor garantit la navigation autonome des navires en toute sécurité
Le secteur maritime traverse un moment charnière. Les navires de surface autonomes passent du stade expérimental à un déploiement commercial régulé. Le défi majeur reste la garantie de la sécurité navigable tout en respectant strictement les réglementations internationales pour p
Read More...
Gadgets
Comment la régularisation L1* transforme la détection d'anomalies multi-modales : une nouvelle norme pour la précision sémantique
Dans un monde où les données proviennent de sources innombrables, la détection d'anomalies traditionnelle peine souvent à suivre le rythme. La plupart des algorithmes existants se contentent d'entrées mono-modales comme le texte ou les images seuls. Ils manquent ainsi les corréla
Read More...
Gadgets
FSA-Net : Comment le deep learning localise des sources de signaux inconnues avec une précision sous-degree
Imaginez devoir repérer plusieurs chuchotements dans une salle bruyante sans savoir combien de personnes parlent ni où elles se tiennent. C’est le quotidien des ingénieurs en communications sans fil et en systèmes radar. Les méthodes classiques comme MUSIC et ESPRIT ont longtemps
Read More...
Gadgets
DyMC-YOLO : comment la fusion à double flux accélère la détection en temps réel à 46 FPS
La détection d'objets est un pilier fondamental de la perception visuelle intelligente. Elle alimente des avancées critiques dans la conduite autonome, la vidéosurveillance et l'agriculture de précision. Pourtant, les détecteurs traditionnels du spectre visible peinent souvent da
Read More...
Gadgets
SANet réduit de 90 % les coûts d'entraînement des IA multimodales tout en améliorant la précision
Le paysage des grands modèles de langage multimodaux évolue rapidement. Des systèmes comme LLaVA, InternVL et Qwen-VL ont transformé l'interprétation des données visuelles par les machines. Un obstacle persiste cependant. La création de jeux de données d'instruction de haute qual
Read More...