
Comment le couloir nautique δ-Corridor garantit la navigation autonome des navires en toute sécurité
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
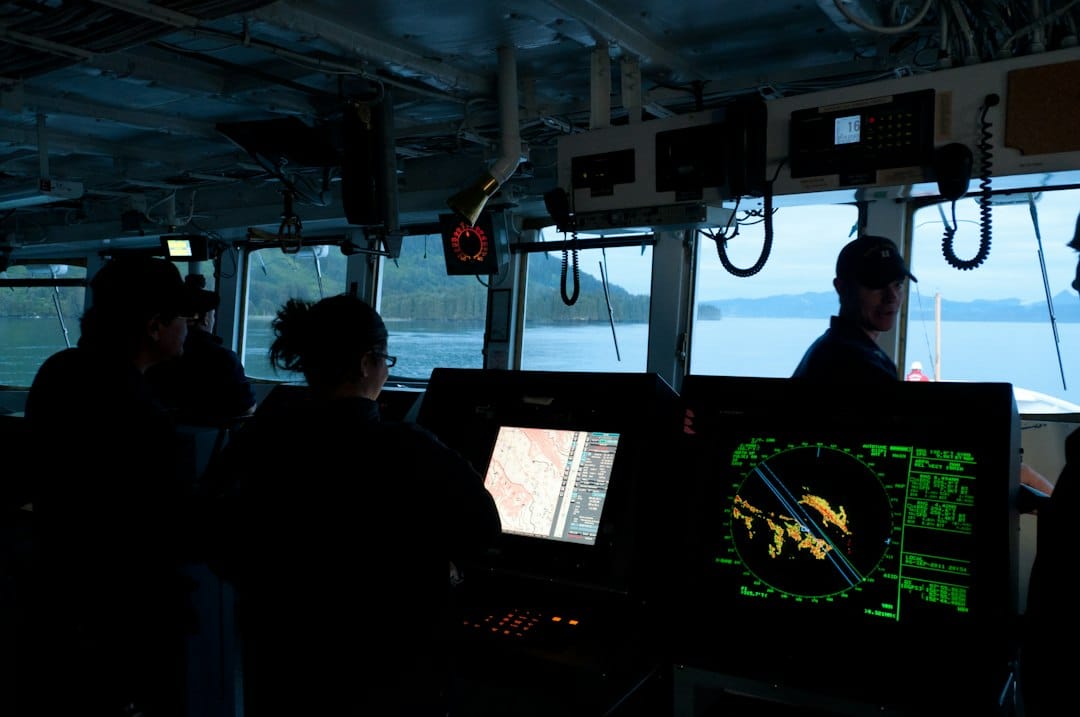
Le secteur maritime traverse un moment charnière. Les navires de surface autonomes passent du stade expérimental à un déploiement commercial régulé. Le défi majeur reste la garantie de la sécurité navigable tout en respectant strictement les réglementations internationales pour prévenir les abordages. Des chercheurs ont proposé le « Nautical δ-Corridor ». Ce cadre novateur offre des trajectoires préservant la connectivité et adaptées aux profondeurs pour les vaisseaux sans équipage. Cette innovation corrige les limites fondamentales des algorithmes traditionnels de planification de route. Ces derniers fournissent généralement une seule trajectoire optimale. Ils négligent souvent l'espace aquatique environnant nécessaire aux manœuvres d'urgence.
Les planificateurs basés sur des grilles échouent souvent. Ils considèrent uniquement la ligne centrale comme sûre. Les règles maritimes exigent des déviations positives et importantes pour éviter les collisions. Cela nécessite un espace latéral considérable pour freiner et virer. Le corridor δ résout ce problème. Il construit un sous-ensemble structuré d'eau navigable autour d'une trajectoire de référence. Chaque cellule du corridor respecte des politiques strictes de tirant d'eau minimum. Ces règles tiennent compte du tirant d'eau dynamique, des conditions de marée et de l'effet de squat. Ainsi, toute manœuvre locale exécutée dans le corridor est physiquement sûre contre les échouements.
Le cadre utilise un processus de construction en plusieurs phases. La phase 1 élargit la trajectoire en une bande navigable. Elle utilise des métriques compensées par latitude pour assurer une précision physique sur différentes résolutions de cartes. La phase 2 supprime les structures sans issue pour maintenir la connectivité topologique. La phase 3 applique ensuite des filtres géométriques et topologiques rigoureux. Elle retire les poches d'accès étroites qui pourraient piéger un navire. Elle élimine également les points d'articulation à cellule unique. Ces points pourraient isoler le corridor si une zone spécifique devenait inaccessible. Le résultat est un espace de travail robuste. Les contrôleurs locaux peuvent y rechercher des trajectoires d'évitement à haute vitesse sans vérifier constamment la bathymétrie.
Une caractéristique clé du corridor δ est son design asymétrique. Il alloue plus de largeur au côté tribord. Cette approche correspond aux préférences des COLREGs pour les changements de cap vers la droite lors des rencontres de face ou en travers. Des expériences menées dans des scénarios océaniques, archipélagiques et portuaires montrent que cette allocation directionnelle améliore considérablement la faisabilité des manœuvres à grand angle. Cela se vérifie même dans des eaux contraintes, lorsque la superficie totale du corridor reste constante par rapport aux modèles symétriques. De plus, la méthode assure l'invariance d'échelle. Spécifier la largeur en milles nautiques plutôt qu'en cellules de grille permet au corridor de conserver des dimensions physiques cohérentes. Cela indépendamment de la résolution de la carte.
Bien que l'implémentation actuelle utilise des modèles cinématiques simplifiés pour les tests, le corridor δ fournit une couche de contrainte spatiale stricte. Il peut interagir avec des systèmes de contrôle dynamique avancés. En transférant les risques d'échouement des fonctions objectif vers des contraintes immuables, cette technologie ouvre la voie à des opérations maritimes mondiales plus sûres, plus efficaces et entièrement autonomes. L'intégration d'une telle conscience spatiale précise marque une étape significative. Elle réduit les erreurs humaines et améliore la fiabilité opérationnelle dans des environnements maritimes complexes.
Related in Gadgets

Gadgets
Comment la similarité ROI résout le bruit des nuages de points : une nouvelle norme pour la détection de changement
La détection de changements dans les nuages de points laser fait face à des obstacles persistants dus aux incertitudes spatiales et structurelles. Les erreurs résiduelles d'enregistrement, la densité inégale des points, les variations de point de vue et l'occlusion des objets ent
Read More...
Gadgets
Comment SMHA résout l'énigme de la qualité des images IA : un nouveau cadre pour la précision
L'explosion de la génération d'images à partir de texte a transformé la création numérique. Cette évolution soulève une question cruciale : comment mesurer réellement la qualité de ces visuels synthétiques ? Les photographies traditionnelles souffrent de problèmes physiques tels
Read More...
Gadgets
Comment l'IA stoppe les cyberattaques sur les marchés de l'énergie pair à pair : explication de la détection en temps réel
Le réseau électrique intelligent traverse une transformation profonde. Nous quittons les centrales électriques centralisées pour des réseaux décentralisés où l'énergie circule dans les deux sens. Ce changement repose sur l'intégration des technologies de l'information avec les in
Read More...
Gadgets
Comment refroidir les moteurs de véhicules électriques : une amélioration de l'efficacité de 31% dans la conception des moteurs PMSM
La transition vers les véhicules électriques s'accélère. Cette évolution soulève un défi technique majeur. La gestion thermique des moteurs synchrones à aimants permanents (PMSM) est devenue critique. Les systèmes de transmission modernes produisent beaucoup de chaleur. Celle-ci
Read More...
Gadgets
Comment l’IA couplée aux surfaces intelligentes reconfigurables sur plateformes haute altitude améliore l’efficacité énergétique de l’IoT
Dans les zones rurales isolées et les régions sinistrées, les dispositifs IoT souffrent souvent de connexions faibles ou bloquées avec les stations de base terrestres. Ce manque de couverture crée des obstacles majeurs pour des applications critiques comme la surveillance environ
Read More...
Gadgets
Comment le NMPC à itération en temps réel résout le contrôle des éoliennes offshore en moins de 5 millisecondes
Les éoliennes offshore équipées de convertisseurs pleine puissance font face à un défi de contrôle complexe. Il faut coordonner simultanément le suivi de la puissance, la sécurité électrique et l'atténuation des charges mécaniques. Le contrôle prédictif non linéaire (NMPC) offre
Read More...
Gadgets
Comment la régularisation L1* transforme la détection d'anomalies multi-modales : une nouvelle norme pour la précision sémantique
Dans un monde où les données proviennent de sources innombrables, la détection d'anomalies traditionnelle peine souvent à suivre le rythme. La plupart des algorithmes existants se contentent d'entrées mono-modales comme le texte ou les images seuls. Ils manquent ainsi les corréla
Read More...
Gadgets
FSA-Net : Comment le deep learning localise des sources de signaux inconnues avec une précision sous-degree
Imaginez devoir repérer plusieurs chuchotements dans une salle bruyante sans savoir combien de personnes parlent ni où elles se tiennent. C’est le quotidien des ingénieurs en communications sans fil et en systèmes radar. Les méthodes classiques comme MUSIC et ESPRIT ont longtemps
Read More...
Gadgets
DyMC-YOLO : comment la fusion à double flux accélère la détection en temps réel à 46 FPS
La détection d'objets est un pilier fondamental de la perception visuelle intelligente. Elle alimente des avancées critiques dans la conduite autonome, la vidéosurveillance et l'agriculture de précision. Pourtant, les détecteurs traditionnels du spectre visible peinent souvent da
Read More...
Gadgets
SANet réduit de 90 % les coûts d'entraînement des IA multimodales tout en améliorant la précision
Le paysage des grands modèles de langage multimodaux évolue rapidement. Des systèmes comme LLaVA, InternVL et Qwen-VL ont transformé l'interprétation des données visuelles par les machines. Un obstacle persiste cependant. La création de jeux de données d'instruction de haute qual
Read More...