
Почему роботы проливают воду: двухэтапное ИИ-решение для захвата под конкретную задачу
We compile, generate and translate using Artificial Intelligence from the below given source. Macro Micro News is responsible for its editorial publication.
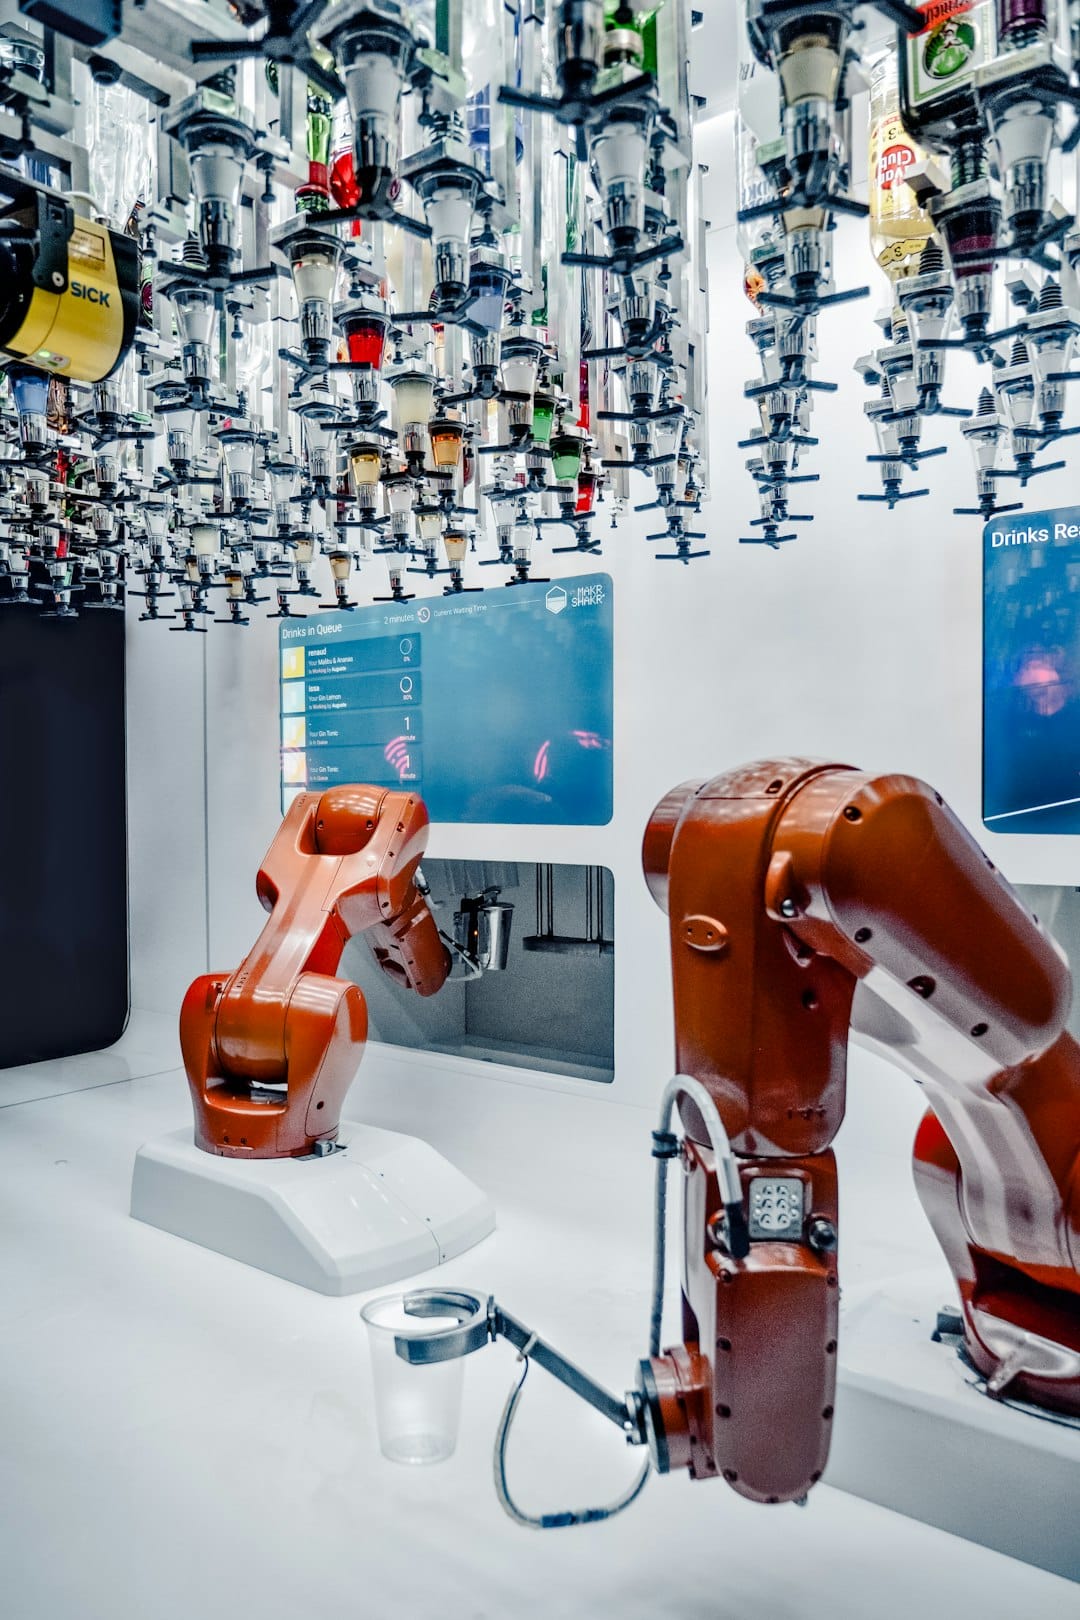
Робототехника давно сталкивается с проблемой несоответствия между способностью захватывать объект и выполнением последующих действий. Традиционные системы легко находят множество вариантов хвата, опираясь только на геометрию. Но они часто выбирают позу, которая мешает дальнейшим действиям. Представьте робота, который идеально держит чайник, но не может налить воду из-за неверного угла наклона ручки. Новое двухэтапное решение разделяет генерацию хвата и семантический анализ. Это значительно повышает точность выбора при выполнении конкретных задач.
Архитектура решает проблему в два этапа. На первом этапе модель Vision-Language (VLM) определяет функциональные зоны на RGB-D изображении. Эти данные направляют сегментацию и генерацию реалистичных кандидатов на захват с шестью степенями свободы через систему GraspNet. В результате получаем набор предложений, которые геометрически корректны и привязаны к нужным функциональным участкам объекта. На втором этапе структурированный критик на базе VLM ранжирует эти кандидаты. Оценка проводится по совместимости с задачей, а не только по геометрическим показателям. Такой ограниченный подход предотвращает появление хаотичных поз. Система выбирает лишь из проверенного списка идентификаторов.
Масштабные испытания на физическом стенде включали 60 полных циклов работы. Общий процент успешного выполнения задач составил 63,3%. Тестирование охватывало случайное перемещение объектов, удары молотком и наливание жидкости. Контрольные эксперименты показали сильную зависимость результата от выбранной модели VLM. Для локализации на первом этапе лучшим оказался Gemini 3 Flash Preview. Он обеспечил точность 95,0% при минимальной задержке. Для ранжирования на втором этапе превосходно зарекомендовал себя GPT-5.6 Sol. Он показал 92,9% успешных попыток в первой позиции и наибольшую стабильность при повторных запусках.
Исследование подчеркивает, что завершение физической задачи и поведение конкретной модели отражают разные аспекты надежности системы. Анализ чувствительности выявил, что изменения во входных данных могут повлиять на итоговый выбор хвата. Это доказывает необходимость совместной оценки обоих этапов. Разделение семантического анализа и проверки кандидатов создает четкую основу для оценки роботизированных систем на базе VLM. Методология выходит за рамки простых метрик успеха. Она помогает понять причины удачи или неудачи решений. Этот подход предлагает масштабируемый путь для внедрения высокоуровневого мышления в низкоуровневый контроль роботов. Он гарантирует, что роботы не просто берут предметы, но делают это так, как требуют сложные человеческие инструкции.
Related in Gadgets

Gadgets
Почему браузер блокирует доступ: скрытая логика ошибок Access Denied
Цифровой мир развивается стремительно. Но одна ситуация вызывает раздражение у пользователей по всему миру. Это внезапная остановка, когда сайт отказывается загружаться. Вы видите суровое сообщение "Доступ запрещен" или код ошибки HTTP 403 Forbidden. Эта ошибка не случайна. Она я
Read More...
Gadgets
Почему браузер говорит «нет»: скрытая логика ошибок доступа
Вы когда-нибудь смотрели на пустой экран, который просто не пускает вас внутрь? Раздражающее сообщение об отказе в доступе — это не просто цифровое препятствие. Это признак того, что системы безопасности интернета работают именно так, как задумано. Когда вы видите код HTTP 403 Fo
Read More...
Gadgets
COMBI-CBRN: как модульные датчики меняют правила безопасности пожарных при ЧС с применением ОМП
Командам экстренного реагирования приходится решать сложную задачу при работе с инцидентами, связанными с химическими, биологическими, радиологическими и ядерными угрозами. Безопасность спасателей часто зависит от точности первоначальной разведки. Традиционные методы опираются на
Read More...
Gadgets
Как выравнивание с учетом структуры повышает точность ИИ в обучении с частичными метками
Искусственный интеллект сталкивается с устойчивой проблемой. Идеально размеченные данные редки и дороги в получении. Исследователи обратились к обучению с частичными метками как к решению. Этот метод позволяет моделям учиться на основе неопределенных инструкций. Каждый объект соп
Read More...
Gadgets
Повышение точности ИИ для обнаружения сорняков без нового оборудования: метод MASC
Сельскохозяйственные технологии переживают масштабный сдвиг. Модели искусственного интеллекта становятся устойчивее к изменениям окружающей среды. Новое исследование представляет метод MASC (Metadata-Guided Appearance-Shift Consistency). Это обучающая рамка, которая улучшает обна
Read More...
Gadgets
ИИ выявляет дефекты опор ЛЭП: точность повышена на 59% для безопасности сетей
Надежность современных энергосистем напрямую зависит от состояния линий электропередачи. Ручной осмотр высоких стальных конструкций требует много сил и часто сопровождается человеческими ошибками. Новые технологии компьютерного зрения предлагают эффективное решение для поиска сла
Read More...
Gadgets
Как верификация HIL с учетом отказов обеспечивает соответствие таймингам AUTOSAR в современных ЭБУ
С ростом сложности автомобильной электроники обеспечение функциональной безопасности электронных блоков управления (ЭБУ) стало приоритетной задачей. Стандарты, такие как ISO 26262, диктуют строгие требования к целостности безопасности. Функциональная корректность проверяется регу
Read More...
Gadgets
Почему вас заблокировали: скрытые механизмы контроля доступа к веб-ресурсам
Вы когда-нибудь смотрели на экран и видели зловещие слова "Доступ запрещен"? Это не просто технический сбой. Так работают сложные протоколы безопасности, защищающие ресурсы серверов и конфиденциальные данные. Такое поведение является фундаментальной частью того, как современные с
Read More...
Gadgets
Пределы усилителей класса D: почему частота коммутации определяет качество звука
Усилители класса D давно известны своей высокой энергоэффективностью. Однако для достижения безупречного качества звука приходится преодолевать сложные технические ограничения. Недавнее исследование, опубликованное в журнале Electronics (MDPI), предлагает новую методологию выбора
Read More...
Gadgets
Почему датчики в теплице дают сбои: ловушка таймингов MQTT и способы её решения
Умные теплицы обещают точное земледелие благодаря непрерывному потоку данных. На практике многие фермеры сталкиваются с проблемами. Беспроводные сети датчиков часто ломаются под тяжестью собственной сложности. Недавнее исследование, опубликованное в журнале Electronics (MDPI), пр
Read More...